Қазақша
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






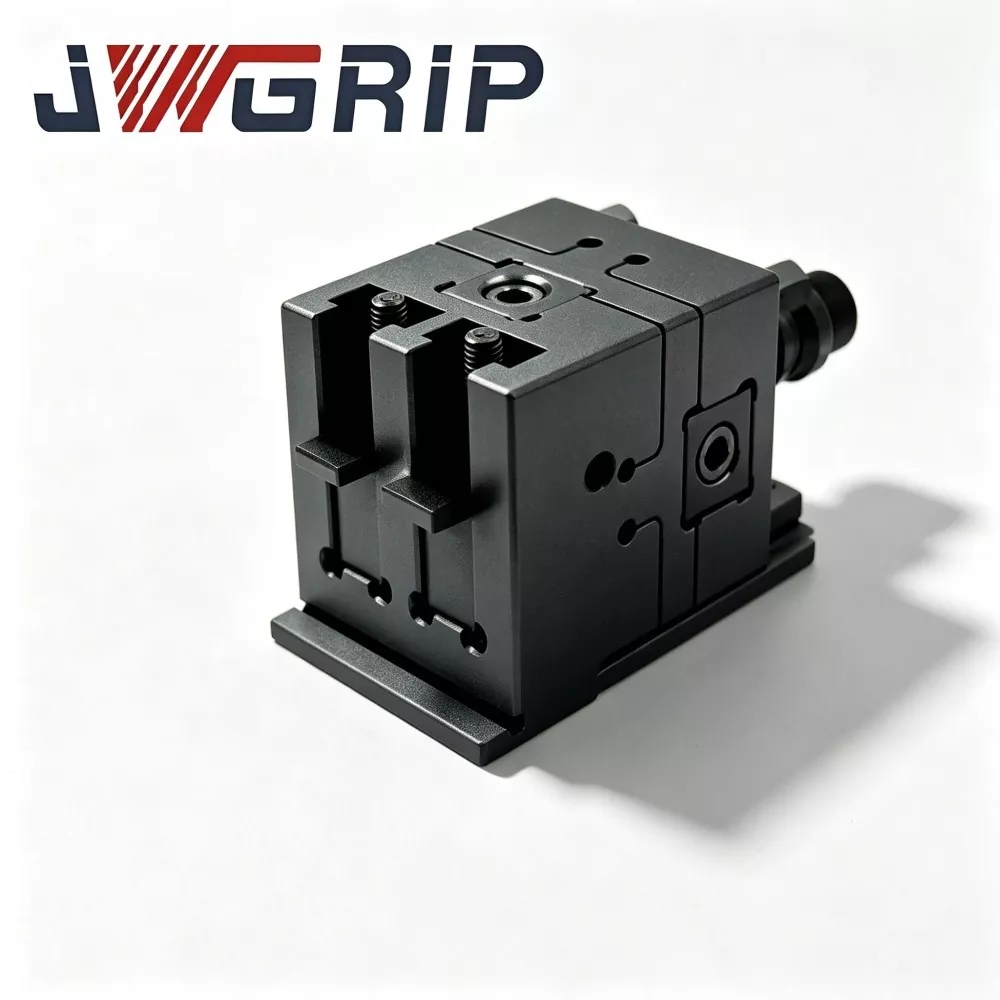
Роботты жылдам ауыстыратын ұстағыш науа муфтасы
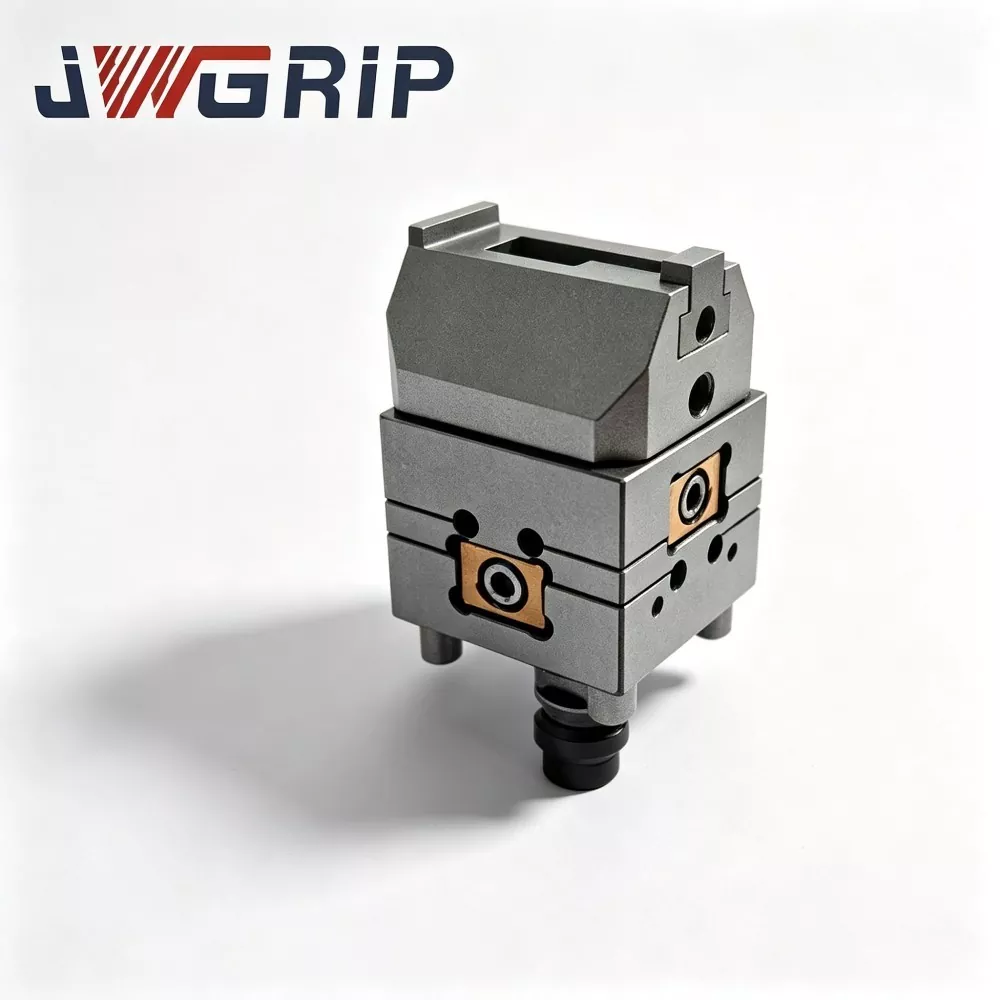
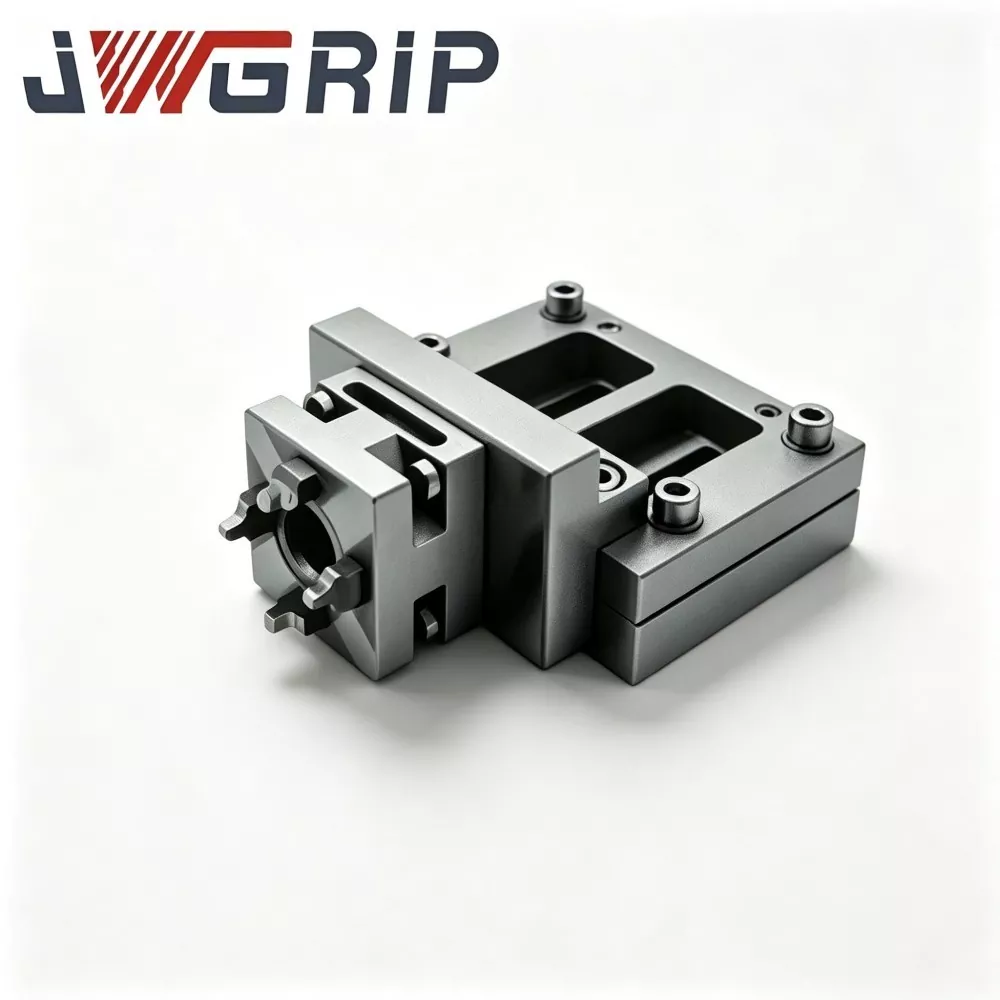
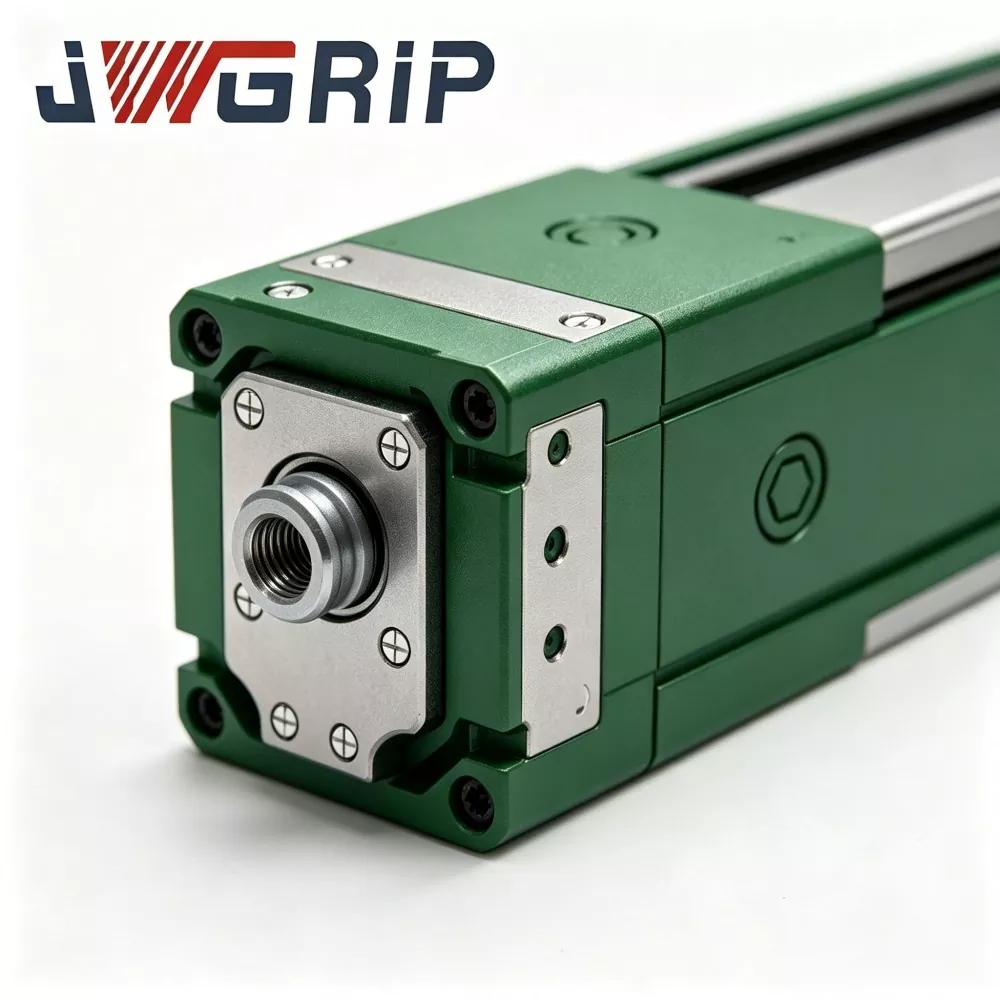
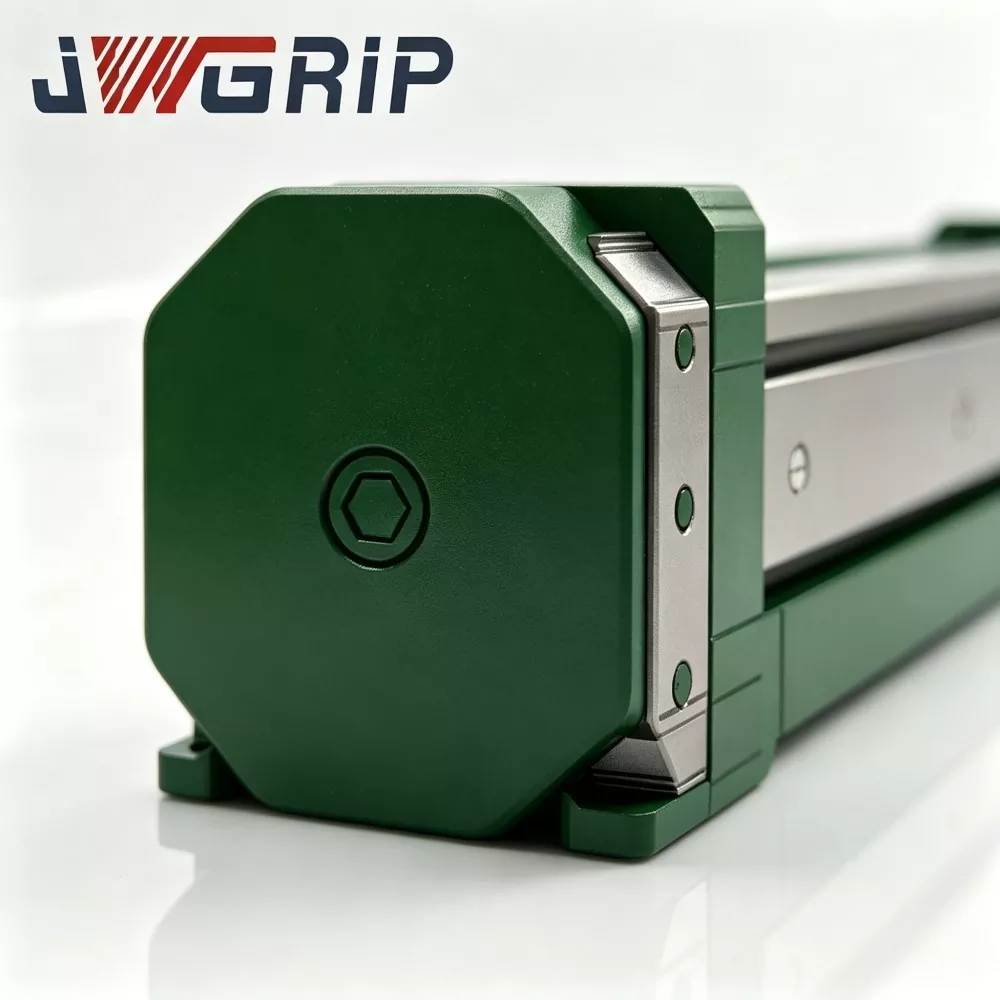
JWGRIP - Қытайдағы кәсіби роботты жылдам өзгертуге арналған науа муфтасының өндірушісі және жеткізушісі. Бұл икемді ұшқышсыз автоматтандырылған өндіріс желілері үшін арнайы әзірленген кеңейтілген біріктірілген роботтың соңғы эффекторының коммутациялық компоненті. Ол жоғары берік легірленген болаттан жасалған құрылымдық конфигурацияны және дәл тегістеу процесін бір блокқа біріктіреді, ұстағыштарды, науаларды және басқа соңғы құралдарды ауыстыру кезінде қолмен араласусыз толық автоматты робот құралын ауыстыруды жүзеге асырады.
Бұл өнімділігі жоғары роботты жылдам ауыстыратын ұстағыш науа муфтасы ультра төмен қайталанатын орналасу қатесін, тамаша шаршауға қарсы өнімділігін және ультра ұзақ қызмет ету мерзімін ұсынады және ұшқышсыз өндірістің интеллектуалды жұмыс талаптарын қанағаттандыру үшін автоматты құлыптау және құлпын ашу сигналының кері байланысын қолдайды. Шикізатты тексеру, CNC дәл өңдеу, кәсіби термиялық өңдеу және бетті қатайту процесі арқылы қатаң түрде өндірілген, әрбір муфта CE механикалық қауіпсіздік стандарттарына сәйкес дайын өнімнің өнімділігін кешенді тексеруден және үздіксіз циклдік жүктеуді тексеруден өтеді.
Ол ұзақ мерзімді циклдік ауысу сценарийлерінде тұрақты және дәйекті механикалық өнімділікті қамтамасыз етеді. Көп брендті өнеркәсіптік робот үлгілерімен кеңінен үйлесімді, ол жаңа қуат батареяларын құрастыруда, 3C электроника өндірісінде, автокөлік бөлшектерін құрастыруда және интеллектуалды логистикалық сұрыптау шеберханаларында кеңінен қолданылады. Кәсіби техникалық сызбаларды қамтамасыз етуді, жергілікті жерде кеңес беруді және сатылымнан кейінгі толық техникалық нұсқаулықты қолдау, ол жаһандық өнеркәсіптік тұтынушылар үшін роботтың икемді өндірістік желісін жаңарту жобаларын жүзеге асыру циклін тиімді қысқартады.
Негізгі жұмыс механизмі Кіріспе
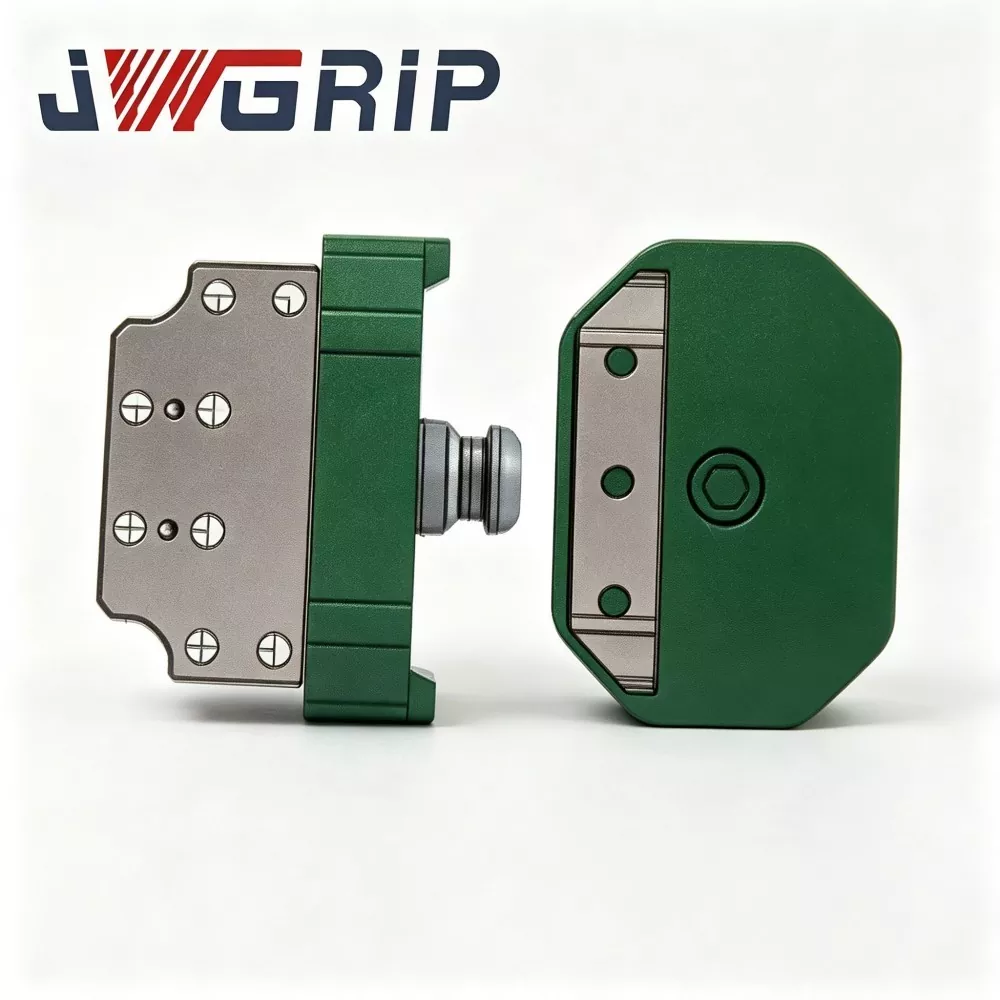
Роботты жылдам өзгертуге арналған ұстағыш науа муфтасы – роботтың жылдам ауыстырылатын интерфейсінің арнайы құрамдас бөлігі, ол негізінен робот ұстағыш модульдері мен материал тасымалдаушы науа модульдері арасында жылдам ауысу үшін қолданылады.
Бұл муфтасыз, науа мен ұстағыш арасындағы әрбір ауыстыру өндіріс желісін тоқтатуды, болтты қолмен алуды, нүктені реттеуді және координаттарды калибрлеуді қажет етеді. Құралды бір рет өзгерту 10-30 минутты алуы және автоматтандырылған желілердің жалпы жабдық тиімділігін (OEE) айтарлықтай төмендетуі мүмкін.
Ілініс екі негізгі түйіннен тұрады:
1. Робот жағындағы негіз (бас жағы): Робот фланеціне тұрақты түрде бекітілген.
2. Құралдар жағындағы адаптер (құлшылық жағы): Әрбір ұстағышқа және әрбір науаға бөлек орнатылады.
Жұмыс барысы:
1. Робот қондыру станциясына жылжиды және робот жағындағы негізді мақсатты құрал жағындағы адаптерге (ұстағыш немесе науа) жақындатады.
2. Сығылған ауа механикалық құлыптауды аяқтай отырып, кірістірілген механикалық құлыптау тістерін іске қосады.
3. Дәлдігі жоғары орналастыру түйреуіштері мен анықтау саңылаулары дәл қайталанатын орналастыруды жүзеге асырады. Кіріктірілген пневматикалық өткелдер вакуумды немесе пневматикалық ұстағышты беру үшін құрал жағындағы газ тізбектерін автоматты түрде қосады.
4. Ішкі сенсор нақты уақыттағы құлыптау күйі сигналын роботты басқару жүйесіне қайтарады. Робот келесі өңдеу тапсырмаларын «орнында бекітілген» растау сигналын алғаннан кейін ғана орындайды, бұл аяқталмаған құлыптаудан туындаған дайындаманың кездейсоқ құлауын болдырмайды.
5. Құралды ауыстыру қажет болғанда, робот құлыпты ашу сигналын шығарады; ауа тізбегі қысымды босатады; механикалық-құлып-тістерді ажырату; робот ағымдағы құралдан алыстап, келесі мақсатты соңғы эффектормен қондырады.
Қолданылатын жалпы мақсаттағы жылдам өзгерту дискілерінің көпшілігінде аралас науа-ұстағыш ауыспалы жүктеме жағдайлары үшін құрылымдық оңтайландыру жоқ. Науа құралы үлкен аумақты эксцентрлік жүктемені тудырады, ал ықшам ұстағыштар шоғырланған жүктемені береді; қайталанатын кезектесу деректердің беткі қабатының қажалуын тездетеді. Жүздеген робот-станцияларды қайта жаңғырту жобасының тәжірибесіне сүйене отырып, JWGRIP ауыспалы эксцентрлік жүктеме және шоғырланған жүктеме циклдері кезінде ұзақ мерзімді орналасу орнықтылығын сақтау үшін осы муфтаның жүк көтергіштік үлестірімі мен тірек-қорғау құрылысын оңтайландырады.
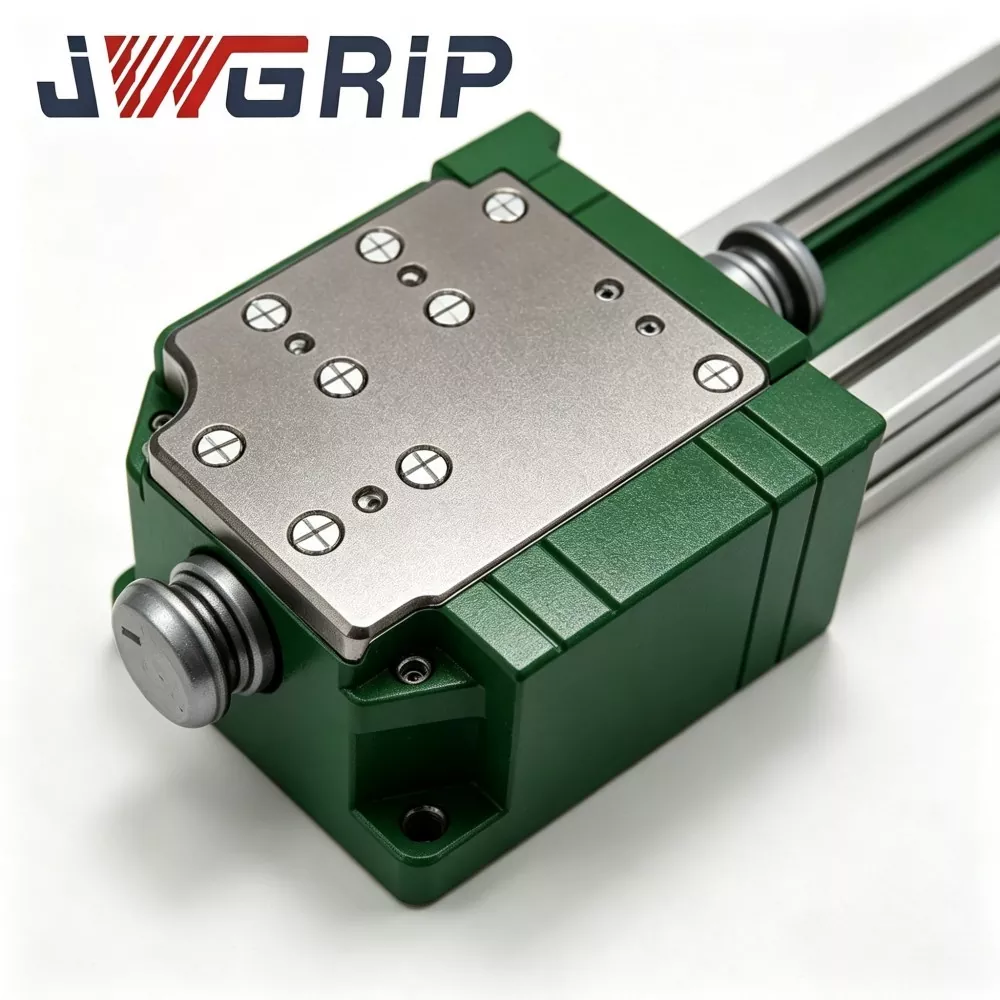
Әдеттегі Операциялық ауыру нүктелерінің талдауы
Өнеркәсіптік роботтар арқылы көп құралды аралас өңдеуді (науа + ұстағыш) қолданатын зауыттар әдетте қарапайым жылдам өзгерту шешімдерімен келесі қиындықтарға тап болады:
1. Құралды қолмен ауыстырудың ұзақ тоқтап тұруы Болтты жиі бөлшектеу/жинақтау, бастапқы деректерді реттеу және координаттарды қайта калибрлеу өндіріс уақытының көп бөлігін алады, OEE-ны азайтады және автоматтандырылған станциялардың шығыс қуатын шектейді.
2. Адам әрекетінен туындаған позиция дәлдігінің ауытқуы Қолмен туралау сапасы көбінесе оператордың біліктілігіне байланысты. Орынның ауытқуы құралды ауыстырудың бірнеше циклынан кейін жинақталады және жинақтың тұрақтылығын бұзады.
3. Құралды қолмен ауыстыру сценарийлеріндегі қауіпсіздік тәуекелдері Қозғалмалы робот ұшына жақын жерде қолмен араласу құралды қайталап өзгерту операциялары кезінде соқтығысудың жарақаттану қаупін тудырады.
4. Жүктеменің ауыспалы жағдайында бетінің мерзімінен бұрын тозуы Жалпы мақсаттағы жылдам өзгерту дискілері бір типті соңғы эффекторларға арналған. Үлкен эксцентрик жүктемесі бар науалар мен шоғырландырылған жүк ұстағыштар арасындағы ауыс-түйіс орналасу бетінің қажалуын тездетеді, бұл қайталанатын орналастыру дәлдігінің төмендеуіне және жиі техникалық қызмет көрсетуге әкеледі.
5. Сигнал-кері байланыс қауіпсіздік-механизмі жеткіліксіз Кейбір арзан бағадағы жылдам өзгерту құрылғыларында нақты уақыттағы құлыптау күйі туралы кері байланыс жоқ. Робот толық емес құлыптау жағдайында қозғалысты орындап, дайындаманың құлап кетуіне себеп болуы мүмкін.
JWGRIP роботын жылдам өзгертуге арналған ұстағыш-науа муфтасы бес негізгі дизайн шарасы арқылы жоғарыда аталған ауыру нүктелерін шешеді: арнайы аралас жүкті оңтайландырылған жүк көтергіш құрылым, механикалық құлыптауға қарсы механизм, нақты уақыттағы құлыптау күйі датчигі кері байланысы, модульдік ауыстырылатын тозу бөлшектері, көп сапалы өнімді жабу 02-кг3-матты.
Модуль құрамы
JWGRIP роботын жылдам өзгертуге арналған ұстағыш науа муфтасы алты негізгі функционалды модульден тұрады:
① Робот жағындағы негізгі база жинағы
② Құрал жағындағы қосалқы адаптер жинағы
③ Механикалық-блокировка-тіс тобы (құлыптануға қарсы қауіпсіздік құрылымы)
④ Жоғары дәлдіктегі орналастыру түйреуіштері және орналасу тесігінің орналасуын анықтау жинағы
⑤ Кіріктірілген кіріктірілген пневматикалық өту жинағы
⑥ Құлыптау күйін анықтайтын сенсор және сигналды шығару блогы
Құрылымдық сипаттама
1. Робот жағындағы негізгі негіз жинағы Робот фланеціне бекітілген негізгі орнату негізі; беріктігі жоғары легирленген болат, кернеуді жеңілдететін өңделген және дәлме-дәл жерленген кілттердің түйісетін беттері. Ол құрал жағынан соңғы эффекторлардан берілетін композиттік динамикалық жүктемелерді көтереді.
2. Құрал жағындағы бағынышты адаптер жинағы Әр ұстағышқа және әрбір науаға бөлек орнатылған құрал ұшын жалғау тақтасы. Қондырғыш өлшемі, деректер беті және газ тізбегі интерфейсі бойынша негізгі базаға сәйкес келеді.
3. Механикалық-құлыптау-тістері тобы Пневматикалық-қосқыш механикалық-құлыптау-тістер. Қондырудан кейін оң механикалық қосылуды жүзеге асырады. Тіпті пневматикалық қоректендіру кездейсоқ істен шықса да, механикалық блоктау CE стандартына сәйкес пассивті қауіпсіздікті қамтамасыз ете отырып, құралдың түсіп кетуіне жол бермеу үшін құлыпталған күйді сақтайды.
4. Жоғары дәлдіктегі орналастыру істікшесі және орналасу саңылауының орналасуы жиынтығы Дәл жердегі орналастыру түйреуіштері және орналастыру саңылаулары әрбір қондырудан кейін ≤±0,008 мм қайталанатын орналастыру өнімділігіне кепілдік береді. Арнайы оңтайландырылған жүк көтергіш төлке ауыспалы эксцентрлік жүктеме / шоғырланған жүктеме циклдерінен туындаған тозуды баяулатады.
5. Кіріктірілген кіріктірілген пневматикалық өтпе жинағы Негізгі және қосалқы жақтардың ішіндегі кіріктірілген герметикалық газ тізбегі арналары. Қону кезінде пневматикалық қосылымды автоматты түрде аяқтайды, пневматикалық қысқыштар немесе вакуумдық науалар үшін сығылған ауаны қосымша сыртқы түтіктердің орналасуынсыз қамтамасыз етеді.
6. Құлыптау күйін анықтайтын сенсор және сигнал-шығыс блогы Борттық сенсор нақты механикалық құлыптау күйін анықтайды және робот-PLC жүйесіне ауысу сигналын шығарады. Робот қозғалысының логикасын тек «толық құлыпталған» растау сигналын алған кезде ғана қозғалысқа рұқсат ету үшін конфигурациялауға болады.
Негізгі техникалық артықшылықтар
1. Науа-ұстағыштың ауыспалы-алмасу сценарийлері үшін аралас жүктемеге оңтайландырылған құрылым
Нарықта қол жетімді жылдам өзгерту дискілерінің көпшілігі бір санатты соңғы эффектілерге бағытталған. Бұл муфта үлкен аумақты науалар мен ықшам ұстағыштар арасында жиі кезектесіп тұру үшін жүк көтергіш сақина мен орналастыратын штырь втулка құрылымын нығайтады. Ол ауыспалы эксцентрлік жүктеме және шоғырланған жүктеме жағдайында деректер бетінің қажалуын жеңілдетеді. Дала жобаларымен расталған: 24 сағаттық циклдік өндірісте номиналды жүктеме кезінде 1 миллионнан астам тұрақты қондыру циклдері.
2. ≤±0,008 мм құрастыру дәйектілігі үшін қайталау орнын анықтау дәлдігі
Жоғары дәлдіктегі легирленген мойынтіректердің гильзаларын және тегістеумен аяқталған орналастыру түйреуіштерін қабылдайды. Науа-ұстағышты ауыстырғаннан кейін, робот-бағдарлама координаттары кең ауқымды қайта калибрлеуді қажет етпейді, бұл жердегі инженердің жөндеу жұмыс жүктемесін күрт төмендетеді. Жаңа қуатты батарея ұяшықтарын жинақтау және 3C құрамдас құрастыру сияқты жоғары дәлдіктегі сценарийлер үшін өте маңызды.
3. Қос қауіпсіздік дизайны: механикалық өздігінен құлыптау + электрлік құлып күйі туралы кері байланыс
Пассивті механикалық блоктау құралдың кенеттен бөлінуін болдырмау үшін кездейсоқ ауа беру жоғалған кезде құлыптау күйін сақтайды. Робот-контроллер қозғалысты «толық құлыпталған» электрлік кері байланыс сигналын алғаннан кейін ғана орындай алады. Бұл CE сертификаты бар қос қауіпсіздік механизмі ұшқышсыз цехтар үшін негізгі қауіпсіздік қауіптерін жояды.
4. Төмен шығынды техникалық қызмет көрсетуге арналған модульдік тозатын бөлік архитектурасы
Негізгі тұтынылатын құрамдас бөліктер, оның ішінде орналастыратын түйреуіш жеңдер мен тығыздағыш сақиналар бөлінген модульдік дизайнды қабылдайды. Пайдаланушылар негізгі негізгі базаны робот фланецінен ажыратпай тек жергілікті тозу бөлшектерін ауыстыра алады. Жабдықтың тоқтап тұру уақытын қысқартады және ұзақ мерзімді техникалық қызмет көрсету шығындарын азайтады. Қосалқы бөлшектер жинақтары негізгі блок бағасымен бірге жеткізілуі мүмкін.
5. Кең ауқымдағы номиналды жүктеме матрицасы және көп роботты бренд үйлесімділігі
Запастағы өнімнің номиналды жүктемесі 3 кг-120 кг құрайды. Монтаждау фланецтерінің өлшемдері ABB, FANUC, KUKA, YASKAWA және отандық қытайлық робот брендтерімен үйлесімді робот-өнеркәсіптің негізгі стандарттарына сәйкес келеді. Вакуумды науалармен, механикалық ұстағыштармен, пневматикалық жақтармен және басқа соңғы эффекторлармен қосылуды қолдайды. Арнайы талаптар үшін арнайы құрастырылған фланец, жүктеме деңгейін немесе тығыздау құрылымын өзгерту қол жетімді.
6. Толық үйдегі өндіріс және толық инженерлік қолдау қызметі
Шикізат скринингін, термиялық өңдеуді, дәл өңдеуді және дайын өнімді циклдік сынауды қоса алғанда, негізгі процестер JWGRIP зауытында аяқталады, негізгі процестерді аутсорсингпен қамтамасыз етпейді. Инженерлік топ соңғы пайдаланушылар үшін 2D/3D сызбаларын, орнату нұсқауларын және параметрлерді орнату бойынша ұсыныстарды ұсынады.
Көп салалық қолдану сценарийлері
1. Жаңа-энергиялық батарея және энергия сақтау модулін құрастыру желілері
Литий-ионды батарея модульдерінің шеберханаларында бір робот модульді тасымалдауға арналған вакуумды сору науасы мен арматураны қатайту тапсырмалары үшін механикалық ұстағыш арасында ауысуы керек. JWGRIP муфтасы ұшқышсыз автоматты құралдарды ауыстыруды жүзеге асырады. Құралды ауыстыру ұзақтығы қолмен 15 минуттан автоматты 3 секундқа дейін төмендейді, бұл құралды ауыстырудан туындаған өндіріс желісінің тоқтап қалу уақытын күрт қысқартады. Бұл шешімді Оңтүстік Қытайдағы көптеген энергия сақтау жабдықтарын өндірушілер қабылдады.
2. 3C-Электрондық өнімді құрастыру өндірісі желілері
Ұялы телефон компоненттері мен ноутбук қабықшаларын жинақтау станциялары үшін жеңіл жүктемелі (3-10 кг) муфта шағын өлшемді материал-науалармен және миниатюралық пневматикалық ұстағыштармен әрекеттеседі. Жоғары дәлдіктегі қондыру құралды ауыстыру нәтижесінде туындайтын құрастыру-ауытқуды болдырмайды, дәлдіктегі электронды компоненттердің жоғары жылдамдықты үздіксіз құрастыруын қолдайды.
3. Автокөлік құрамдас бөліктерін құрастыру шеберханалары
Автобөлшектер өндірісі роботтардан үлкен материал науасын да, қысқыш қысқыштарды да өңдеуді қажет етеді. Орташа және ауыр салмақтағы (25-120 кг) муфталар жиі құралды ауыстыру тапсырмаларын орындайды.
4. Интеллектуалды-логистикалық автоматтандырылған-сұрыптау станциялары
Автоматтандырылған материалды сұрыптау шеберханаларында робот тұтас қорапты тасымалдау науасы мен бір бөлікті жинаушыны ауыстырады. Бір робот көп функциялы жұмысты жүзеге асырады, автоматтандырылған сұрыптау жүйелерінің жалпы инвестициясын азайтады.
Өндірістің жұмыс процесі және сапаны бақылау жүйесі
JWGRIP бүкіл өндіріс тізбегі бойынша ISO 9001:2015 сапа менеджменті жүйесін енгізеді. Үйдегі жабдықтарға CNC өңдеу орталықтары, жоғары температуралы термиялық өңдеу пештері, дәл тегістеу станоктары, металлографиялық бақылау аспаптары, циклдік жүктеме бойынша кешенді стендтер және тұзды шашыратқышпен сынау қондырғылары кіреді. Барлық негізгі құрамдас бөліктерді өңдеу дайын аутсорсинг бөлшектерін сатып алудың орнына ішкі түрде аяқталады.
Толық өндірістік жұмыс процесі:
1. Шикізаттың кіріс инспекциясы: Қорытпа болаттан жасалған материал химиялық құрам талдауын және қаттылықты сынауды алады; сәйкес келмейтін шикізат өндіріске кірер алдында қабылданбайды.
2. CNC өрескел өңдеу және өңдеу: Жоғары дәлдіктегі CNC жабдығы арқылы негізгі корпусты, орналасу түйреуіш корпусын және құлыптау тісті компоненттерін пішіндеу.
3. Вакуумды термиялық өңдеу және бетті қатайту: Негізгі жүк көтергіш компоненттер қаттылық пен тозуға қарсы өнімділікті арттыру үшін сөндіру және шынықтырудан өтеді.
4. Дәл тегістеу процестері: Критикалық нүкте беттері мен анықтау саңылаулары қатаң өлшемдерге төзімділік пен беттің кедір-бұдырлық талаптарын қанағаттандыру үшін ұсақ тегістеуден өтеді.
5. Компоненттерді жинақтау және пневматикалық схеманы іске қосу: Бекіту тістерін, тығыздағыш элементтерді және сенсорлық блоктарды жинаңыз; ішкі газ тізбегінің ауа өткізбейтіндігін тексеру.
6. Толық функциялы циклдік жүктеме сынағы: Әрбір аяқталған муфта номиналды жүктеме жағдайында мыңдаған рет құлыптау-құлыпты ашу циклдік модельдеумен жұмыс істейді; қайталау позициясының дәлдігін, ауа өткізбейтіндігін және сигнал-кері байланыс сенімділігін тексеру; біліктілігі жоқ бірліктер қайта өңдеуге қайтарылады.
7. Қорытынды тексеру және лазерлік таңбалау: Өлшемді тексеру, сыртқы түрін тексеру, сертификаттау таңбалауы; дайын өнім қоймасына сақтау үшін сапалы өнім түседі.
Техникалық қызмет көрсету бойынша нұсқаулық
1. Күнделікті визуалды тексеру: Әрбір өндіріс ауысымы алдында деректер беттерін, құлыптау-тісті жұмыс аймағын және тығыздағыш сақиналарды чиптердің, кірдің немесе механикалық әсердің зақымдалуын көзбен тексеріңіз. Құрғақ сығылған ауамен бөгде ластаушы заттарды тазалаңыз.
2. Циклдік санауға негізделген техникалық қызмет көрсету триггері: 24 сағаттық үздіксіз өндіріс кезінде әр 300 000 қондыру циклі сайын анықтау істікшелері мен тығыздағыш сақиналарды тексеріңіз. Беттерді тазалап, тозуға қарсы май жағыңыз. Егер сызаттар немесе айқын тозу пайда болса, шығын материалдарын ауыстырыңыз. Ауыр шаңды цех ортасы үшін техникалық қызмет көрсету аралығын қысқартыңыз.
3. Еске салғыштарды қолданбау: Шамадан тыс жүктелген қолданбаға тыйым салыңыз. Мастер-база мен құл-адаптер арасындағы қатты соқтығысуға тыйым салыңыз. Ішкі механикалық-құлып-тісті жинақты кәсіби-техникалық-нұсқаусыз бөлшектемеңіз.
4. Ұзақ уақыт бойы бос тұрып қалудан қорғау: Тұтас ілінісу бөлігін тазалаңыз, бастапқы беттерге және бекітпе тіс беттеріне тоттануға қарсы май жағыңыз; құрғақ шаң өткізбейтін шкафта сақтаңыз.
Сатудан кейінгі
1. Орнату, іске қосу және ақауларды орнында жоюды қамтитын қашықтан онлайн-техникалық нұсқаулық.
2. Әрбір сатып алу тапсырысы үшін жеткізілетін толық жиынтық пайдалану-техникалық қызмет көрсету құжаттамасы.
3. OEM тапсырыстық жобалары үшін инженерлік деңгейдегі техникалық кеңес: фланец өлшемдерін өзгерту, тығыздау құрылымын жаңарту, арнайы жүктеме деңгейіне бейімдеу т.б.
4. Negotiable paid on-site-technical-service available for large-volume project-based orders.
5. Тұтынушы мамандарының өрісті ауыстыруын қолдайтын, бекіткіш гильзаларға, тығыздағыш сақиналарға және басқа да тозуға болатын компоненттерге арналған тәуелсіз қосалқы бөлшектермен қамтамасыз ету.
6. Кепілдік сипаттамасы: дұрыс орнату және номиналды жүктеме жағдайында тұтынылмайтын негізгі құрылымдық бөлшектерге 2 жылдық кепілдік. Тұтынылатын тозу бөлшектері (нығыздаушы сақиналар, бекітетін жеңдер) тегін кепілдік аясынан шығарылады. Дұрыс орнатпау, шамадан тыс жүктеу, жасанды соқтығыс немесе техникалық сипаттамадан тыс химиялық коррозиядан туындаған зақым кепілдікке жатпайды.
Сатып алу және жобаны бағалау туралы анықтама
JWGRIP роботын жылдам өзгертуге арналған ұстағыш науа муфтасының негізгі мәні: мақсатқа сай оңтайландырылған аралас науа-ұстағыштың ауыспалы жүк көтергіш құрылымы, ≤±0,008 мм қайталанатын орналасу дәлдігі, механикалық блоктау + электрлік-сигналдың қос-қауіпсіздігі-механизмі, көп дәрежелі тозу-механизмі, модульдік тозуы. және OEM тапсырыстық инженерлік мүмкіндігі. Ол автоматика станциясының негізгі кедергілерін шешеді: аспапты қолмен ауыстырудың ұзақ тоқтап қалуы, адам әсерінен орналасу-ауытқу, қауіпсіздік-қолмен араласу қаупі, ауыспалы-экцентрлік-және шоғырланған-жүктеме кезінде жеделдетілген деректердің тозуы, толық емес құлыптау-қауіпсіздікті қорғау.
Жобаны бағалау туралы ескертулер:
1. Робот фланецінің нақты өлшемін және қажетті номиналды жүктемені растаңыз (соңғы әсер етушінің статикалық салмағын ғана емес, динамикалық соққы жүктемесін ескеріңіз). Сәйкес қауіпсіздік шегін сақтаңыз.
2. Құралды ауыстыру нысандарын нақтылаңыз: құрал жағындағы қосалқы адаптермен жабдықталуы керек ұстағыштар мен науалардың санын тізімдеңіз.
3. Цехтің сығылған ауа көзі сапасы мен қысым тұрақтылығын тексеріңіз; қысым қатты ауытқып тұрса, ауа сүзгісі қысымын реттегіш комбинациясын ұсыныңыз.
4. Құлыптау-күй-сигналды қабылдау үшін robot-PLC IO-ресурс жағдайын растаңыз. JWGRIP ақысыз электрлік интерфейс құжаттамасын қамтамасыз етеді.
5. Стандартты жинақталған нұсқалар жылдам жеткізуді қамтамасыз етеді; Арнайы фланецті, арнайы тығыздағышты немесе арнайы жүктемелік талаптарға арналған OEM тапсырыстық инженерлік қызметін қабылдау.
Жиі қойылатын сұрақтар
1-сұрақ: Бұл муфта қолмен жұмыс жасамай-ақ толық автоматты құралдарды ауыстыруды аяқтай ала ма?
Иә. Роботты жылдам ауыстыратын ұстағыш науа муфтасы робот жүйесінен пневматикалық басқару сигналын алады және құлыптауды/құлыпты ашуды автоматты түрде аяқтайды. Құралды ауыстыру логикасын робот бағдарламасына біріктіруге болады. Бос ұстағыштар мен науаларды ұстау үшін сәйкес құрал-сақтау сөресін конфигурациялау қажет екенін ескеріңіз.
2-сұрақ: Науа мен ұстағышты ауыстырғаннан кейін координаттарды қайта калибрлеу қажет пе?
Бұл муфта дұрыс орнату жағдайында ≤±0,008 мм қайталанатын орналастыру дәлдігіне жетеді. Үлкен масштабты координаттарды қайта калибрлеудің қажеті жоқ; бірінші рет іске қосу кезінде шамалы реттеуге болады.
3-сұрақ: Ол стандартты емес теңшелетін робот-фланец өлшемдеріне бейімделе ала ма?
Сток-стандартты нұсқасы негізгі робот-фланец сипаттамаларына сәйкес келеді. Стандартты емес фланец талаптары үшін тапсырысты орналастырмас бұрын сызбаны жіберіңіз; Орнату-интерфейс өлшемін OEM тапсырыс бойынша өңдеуді жүзеге асыруға болады.
4-сұрақ: Робот қозғалысы кезінде сығылған ауа беру тоқтаса не болады?
Кіріктірілген механикалық-өздігінен блоктау құрылымы тіпті ауа қысымынсыз құлыптау тістерін ұстап тұрады, бұл құралдың құлап кетуіне жол бермейді. Құлыпты ашу әрекеті құлыпты ашу сигналы ЖӘНЕ жарамды ауа қысымы екеуі де болған кезде ғана орындалады.
5-сұрақ: Ұзақ уақыт бойы үздіксіз циклдік өндіріс үшін негізгі техникалық қызмет көрсету элементтері қандай?
Негізгі жұмыс: дату-беттерді және құлып-тіс аймағын тазалау; нығыздау сақиналары мен гильзаларды циклдік санау бойынша тексеру; тозуға қарсы майды толтыру; анық тозу пайда болғаннан кейін шығын материалдарын ауыстырыңыз. Шаңы жоғары цехтар үшін техникалық қызмет көрсету циклін қысқартыңыз.
Сұрау жіберу
Байланыс ақпараты
-
Мекенжай
№ 44, Данинг кәсіпкерлік жолы, Хумен қаласы, Дунгуан қаласы, Гуандун провинциясы, Қытай
-
Тел
-
Электрондық пошта
JWGRIP-ке сұрау жіберуге қош келдіңіз. Біздің кәсіби техникалық және сату тобы арматураны тегін таңдауды, теңшелген шешім дизайнын және нақты баға ұсыныстарын ұсынады.
Жаңалықтар бойынша ұсыныстар