Қазақша
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Өнеркәсіптік автоматтандыруға арналған кәсіби роботты жылдам өзгерту тұтқалары сериясын өндіруші
Роботты жылдам өзгерту тұтқасы сериясының автоматтандыруға бағытталған қайта жабдықтау жеткізушісі ретінде,JWGRIPқолмен жұмыс істейтін жұмыс инфрақұрылымын сақтай отырып, жартылай желілік автоматтандыруды көздейтін CNC шеберханалары мен автоматтандыру интеграторлары үшін механикалық шаршауды сынау және стандартталған сериялық өндірісі бар науа ілінісу адаптерлерін, робот-ұшты ұстау модульдерін және буынды ұстағыштарды жеткізеді. Бұл роботтық коммутациялық жабдық арматураны толық ауыстырусыз негізгі жаңарту кедергілерін жояды. UPC нөлдік нүктені орналастыру сериясымен және жұптастырылғанНөлдік нүкте паллет сериясы, ол роботпен басқарылатын және қолмен орнату станциялары арасында дайындамаларды біркелкі тасымалдау үшін толық автоматтандырылған материалды өңдеу жұмыс процестерін құрады. Қатаң механикалық құлыптау инсульті және позициялау түйреуіштеріне төзімділік бақылаулары аралас қолмен автоматтандыру өндірісі жағдайында ұзақ мерзімді орналастыру тұрақтылығына кепілдік беру үшін жаппай өндірісте қолданылады.
Қате туралы хабарлама
Көптеген станоктар қолмен орнатудың жетілген жүйелеріне ие. Зауыт басшылары роботты өңдеуді енгізуді жоспарлағанда, олар көбінесе робот қолын сатып алу өндіріс нәтижелерін сөндіреді деп есептейді. Шындығында, робот денелері тек қозғалысты орындайтын құрылғылар. Сәйкес келетін соңғы эффекторды ауыстыратын жабдықсыз роботтар өндіріс орнындағы бар паллеттерді және арматураларды сенімді түрде ұстап, көтеріп, орналастыра алмайды.
Сәйкес келмейтін робот ұстағыш аппаратураның қандай жағымсыз салдары болады?
Роботтың жоғары жылдамдықты қозғалысы кезінде бос муфта, офсеттік ұстау күйі немесе паллет кездейсоқ түсіп қалуы мүмкін. Көптеген автоматтандыру жобалары робот контроллерінің ақауларына байланысты емес, робот фланецтері мен дайындама тасымалдағыштары арасындағы сәйкес келмейтін қосылым жабдығына байланысты жұмыс уақытының аздығынан зардап шегеді.
Робот жабдығын қосқаннан кейін бар қолмен орнату жұмыс үрдістерін қалай сақтайсыз?
Көптеген ерте автоматтандыруды түрлендіру схемалары шеберханаларды толық автоматты режимді таңдауға және ыңғайлы қолмен араласудан бас тартуға мәжбүр етеді. Нақты әлемдегі шағын сериялы аралас өндірісте операторлар әлі де арнайы пішінді дайындамаларды қолмен жүктеуі, жартылай фабрикаттарды тексеруі немесе дайындамаларды авариялық бөлшектеуді өңдеуі керек.
Робот-соңғы коммутациялық аппаратура тек толық бақылаусыз жаппай өндіріске қолданылады ма?
Бұл жалпы түсініспеушілік. Ол сондай-ақ жартылай автоматтандырылған гибридті режим шеберханалары үшін үлкен мән береді. Операторлар күрделі қолмен дайындау жұмыстарын офлайн режимінде аяқтай алады, ал роботтар қайталанатын паллет тасымалдау тапсырмаларын басқарады.
Функционалдық айырмашылықтар
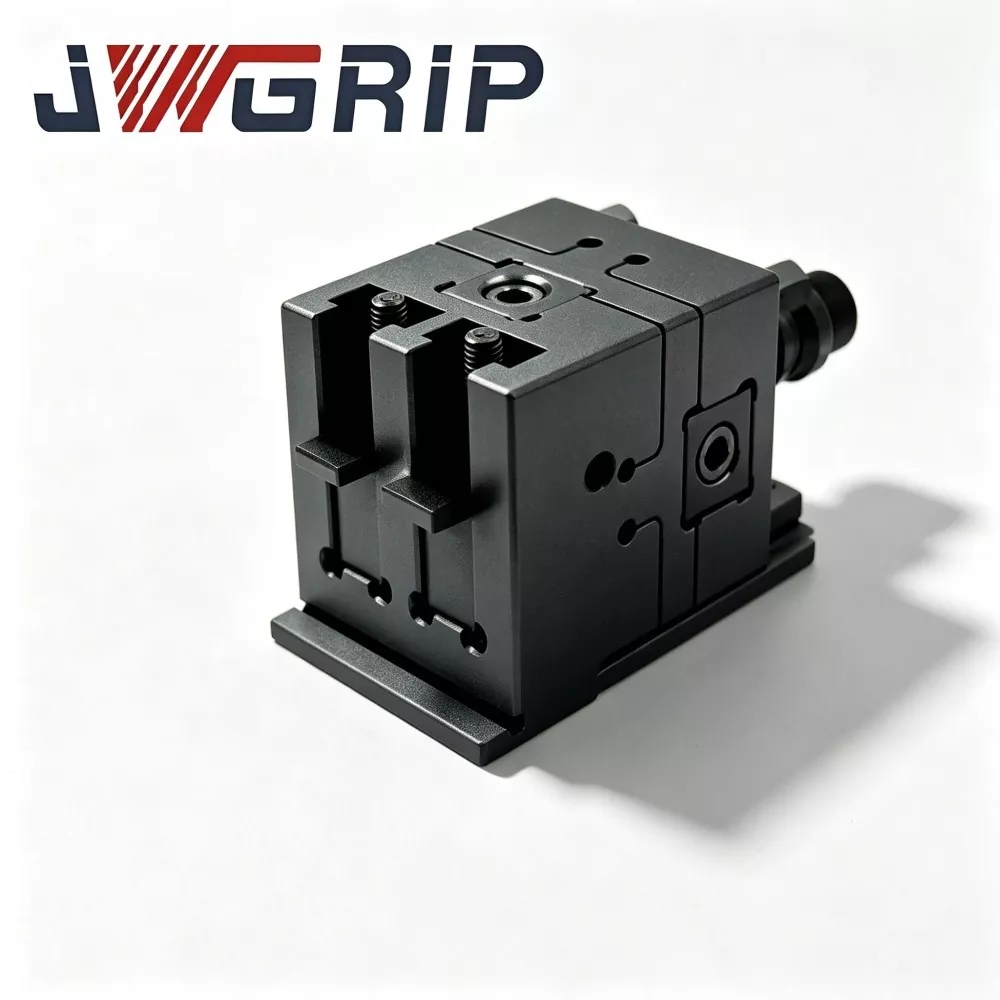
Роботты жылдам ауыстыратын ұстағыш науаның муфтасы: Бұл аралық байланыстырушы құрамдас ұстау модульдері мен мақсатты паллет арасында тұрақты механикалық сәйкестік қатынасын орнатады. Ол жоғары жылдамдықты тасымалдау циклдері кезінде механикалық құрылымдар арасындағы қатты соқтығыстың зақымдануын болдырмай, робот қозғалысының орналасу қателерінен туындаған шамалы позиция ауытқуларын сіңіреді.
N160 роботты жылдам өзгерту ұстағыш модулі: бұл фланецке орнатылған негізгі модуль роботтың шығыс фланеціне тікелей орнатылған негізгі блок ретінде қызмет етеді. Ол робот бағдарламасының параметрлерін қайта-қайта өзгертпестен әр түрлі соңғы құралдарды жылдам ауыстыруға мүмкіндік беретін, кейіннен ұстап алу үшін стандартталған құлыптау интерфейсін қамтамасыз етеді.
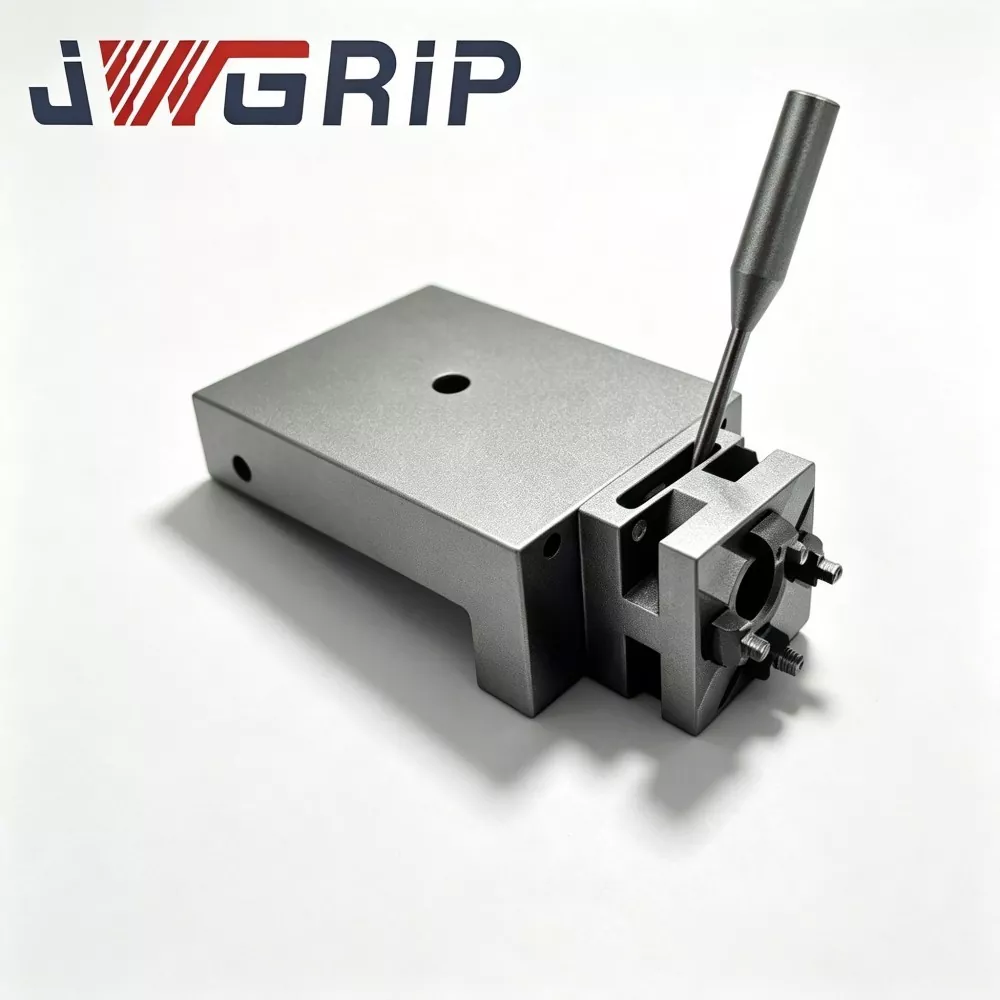
Роботты жылдам өзгертуге арналған N160 топса байланысы тұтқасы: паллет сыртқы контурларымен физикалық байланысатын жылжымалы орындаушы қол. Оның құрылымдық сұлбасы паллет жиегінің геометриясына сәйкес оңтайландырылған, орау стиліндегі тұрақты ұстау күшін қамтамасыз етеді. Ол робот траекториясының қозғалысы кезінде жеделдету және баяулау кезінде сырғып кетуді болдырмайды.
Бағалаудың негізгі көрсеткіштері
Номиналды жүктеменің нақты өндіріс талаптарына сәйкес келетінін қалай растауға болады?
Пайдаланушылар робот-қолдың номиналды жүктеме деректеріне сілтеме жасай алмайды. Олар ұстағыш модульді, байланыстырғыш ілмекті, паллетті, арматураны және өңделмеген дайындаманы қоса алғанда, жалпы салмақты есептеуі керек. Композиттік жүктемеден асып кету механикалық тозуды тездетеді және жасырын түсу қаупін тудырады.
Неліктен ұстау әрекетінің қайталанатын орналасу дәлдігі нөлдік патрон дәлдігімен бірдей маңызды?
Тіпті машина жағындағы патрондар микрон деңгейіндегі дәлдікке ие болса да, паллеттерді алу және орналастыру кезінде робот ұстағыш үлкен позиция ауытқуын жасаса, жалпы жүйе дәлдігі айтарлықтай төмендейді. Ұстағыш жағындағы орналасу қатесі бүкіл жұмыс цикліне беріледі.
Роботтың аппараттық құралдары үшін қандай экологиялық факторларды ескеру керек?
Роботтың соңғы эффектілері салқындатқышты, металл чиптерді және май тұманын кесу арқылы шашыраған станоктың перифериялық аймақтарында жұмыс істейді. Аппараттық құралдардың бетін өңдеу және тығыздау өнімділігі қосылыстардың жылжымалы позицияларында коррозияға және чиптердің кептелуіне қарсы тұруы керек.
Перифериялық нөлдік нүктелі жұмыс жабдығымен үздіксіз қондыруды қалай жүзеге асыруға болады?
UPC Zero Point Positioning Series бағдарламасымен жұмыс істеу үшін қандай алғышарттар қажет?
Мақсатты паллеттерге арналған сыртқы контурдың тұрақты өлшемдерін сақтаңыз. Топса байланысының тұтқасының геометриясы UPC сериялы паллет жиегі құрылымына сәйкес болуы керек, осылайша роботтар роботпен үйлесімді паллеттерді тұрақты таңдау әрекетін орындай алады.
Zero Point паллет сериясымен сәйкестендірудің қандай пайдасы бар?
Науа ілінісу адаптері арқылы роботтар қарапайым қолмен пайдаланылатын паллеттерді де өңдей алады. Жартылай автоматтандырылған түрлендіруді жүзеге асыру үшін дүкендерге барлық бар паллеттерді ауыстырудың қажеті жоқ, бұрынғы аппараттық инвестицияны қорғайды.
Гибридті режимде жұмыс істегенде қандай жасырын қауіптерден аулақ болу керек?
Бір роботтың жұмыс аймағында әртүрлі сыртқы өлшемдері бар паллеттерді аралас пайдалануды болдырмаңыз. Әртүрлі контур өлшемдері дұрыс емес ұстау орындарын тудырады. Паллеттердің жіктелуін қатаң басқару орнында жүзеге асырылуы керек.
Аппараттық материал және технологиялық сипаттамалар
Ұстағыш модульдер мен тіректердің негізгі құрылымдық корпустары жоғары берік легірленген болатты қабылдайды. Негізгі контактілер мен құлыптау беттері карбюризациялауды сөндіруді және дәл тегістеуді алады. Әрбір дайын құрамдас жөнелту алдында қайталанатын босату циклдік шаршау сынағынан өтеді. Құрылымдық деформация номиналды толық жүктеме жағдайында қатаң бақыланады.
Фланецті қосылым өлшемдері негізгі өнеркәсіптік робот интерфейсінің стандарттарына сәйкес келеді. Кілттерді орнату саңылауларының позициялары орнында орнату кезінде қайталама модификациялау жұмысын азайта отырып, өзара ауыстырымдылықты сақтайды.
Арнайы бейімделу қызметтері стандартты емес паллет контурларына және әртүрлі робот брендтеріне сәйкестендіру үшін ұстағыш инсультті реттеуді, арнайы фланецті түрлендіру тақталарын және тозуға қарсы бетті өңдеуді қамтиды.
Қолданба жазбалары
Робот жағынан ұстау компоненттері әрбір қозғалыс циклі кезінде жиі жеделдету-баяулау әсерін көрсетеді. Топса қосылыстарының ішіндегі чиптердің жиналуы қозғалысқа төзімділікті арттырады және ұстап қалу ығысуын тудырады. Буындарды мерзімді тазалау және майлау күнделікті жабдыққа техникалық қызмет көрсету бақылау парақтарына енгізілуі керек. Тұрақты күтімсіз үздіксіз жұмыс, тіпті жақсы ойластырылған автоматтандыру компоненттері үшін де ұстап қалу тұрақтылығын біртіндеп төмендетеді.





- View as
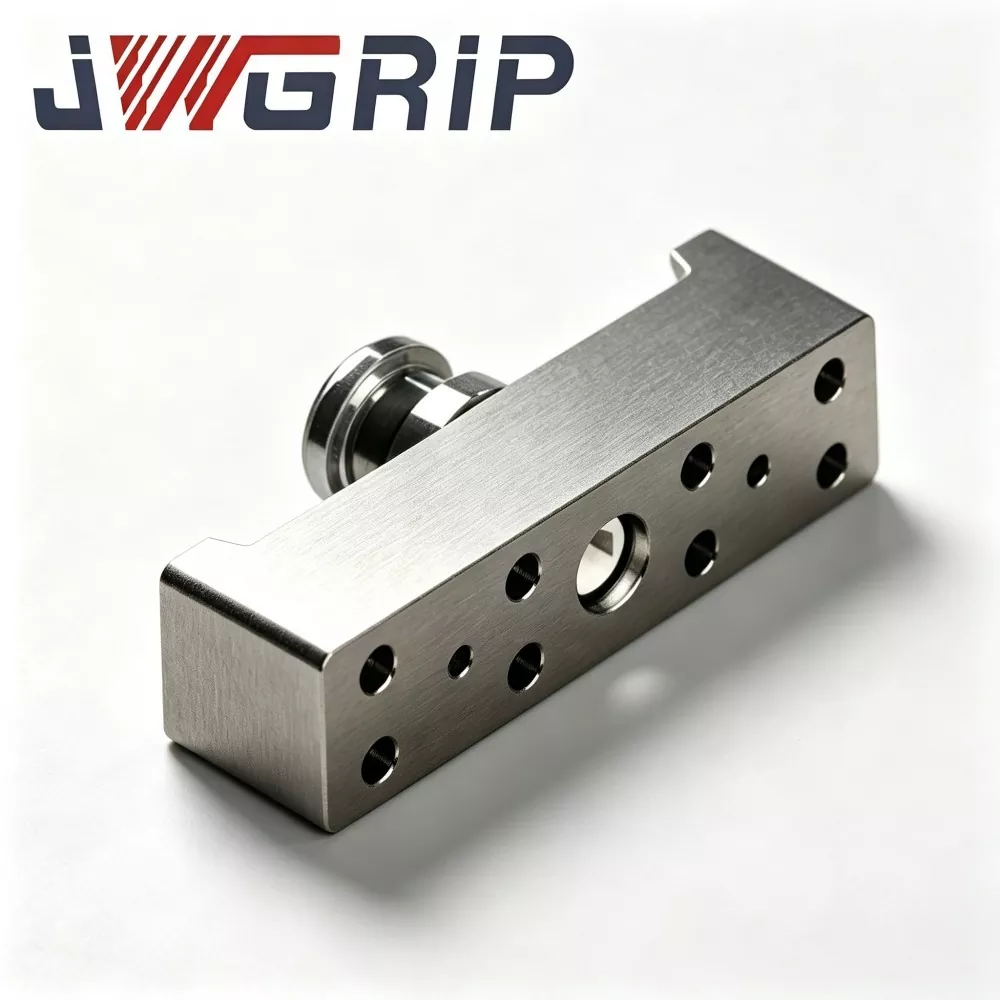
N160 Роботты жылдам өзгерту тұтқасына арналған топсаның қосқыш тұтқасы
JWGRIP - Қытайдағы роботты жылдам өзгертуге арналған ұстағышқа арналған N160 топсалы байланыс қолының кәсіпқой өндірушісі және жеткізушісі, жаһандық автоматтандыру жобаларын орналастыруды және шеберханаға техникалық қызмет көрсетуді қолдау үшін толығымен қоймадағы стандартты өнімдермен Factory Direct қызметін ұсынады. Бұл N160 сериялы роботты жылдам ауыстыратын ұстағыш модульдері үшін арнайы әзірленген, жоғары өнімді негізгі күш беретін топсаның рокер компоненті. Ол оңтайландырылған күш беру құрылымын және ыстық соғылған біріктірілген қалыптау технологиясын бір функционалды блокқа біріктіреді, сызықтық поршеньді қозғаушы күшті ұстағыш жақтың бұралмалы қысқыш қозғалысына түрлендіретін негізгі кинематикалық бөлік ретінде қызмет етеді.
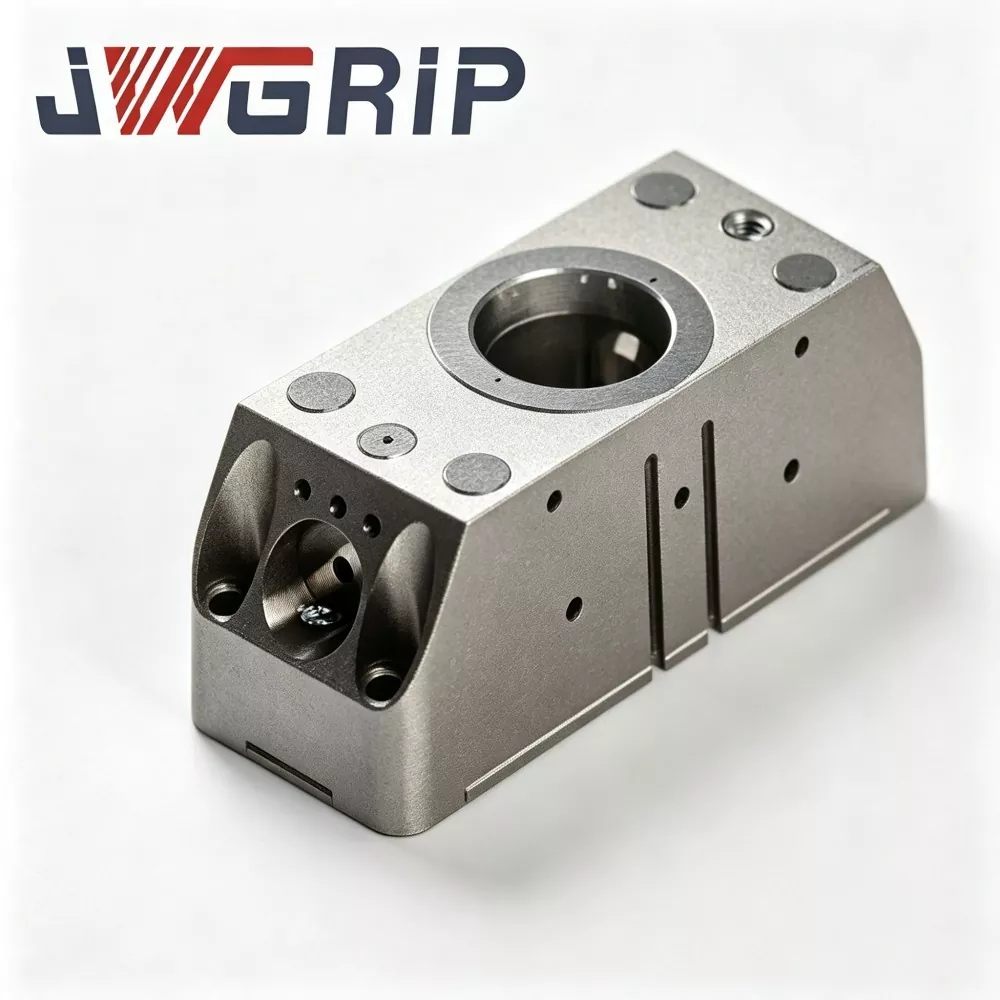
N160 роботты жылдам өзгерту ұстағыш модулі
JWGRIP - Қытайдағы N160 роботты жылдам өзгерту ұстағыш модулінің кәсіби өндірушісі және жеткізушісі, жаппай тапсырысты сатып алуды қолдайды және жаһандық автоматтандыру жобасының серіктестері үшін шынайы зауыттық бағаны ұсынады. Бұл заманауи икемді ұшқышсыз өндірістік желілер үшін арнайы әзірленген, жаңадан жаңартылған біріктірілген роботты орындау блогы. Пневматикалық параллель ұстағыш пен роботты жылдам өзгерту интерфейсін бір модульдік корпусқа инновациялық түрде біріктіру, ол бөлек жылдам ауыстырылатын дискілер мен тәуелсіз ұстағыш жинағының қажеттілігін болдырмайды, қосымша көп қабатты қосқыш фланецтерді немесе өтпелі керек-жарақтарды қажет етпейді.
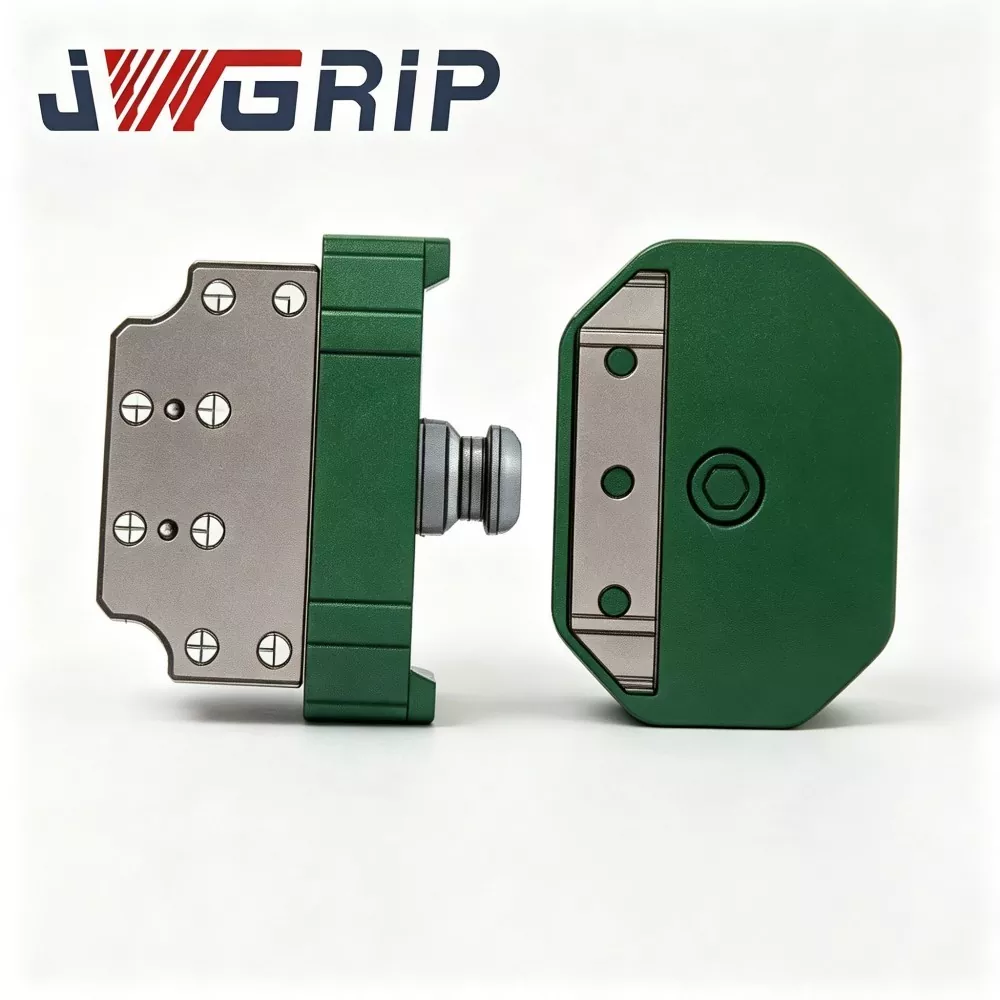
Роботты жылдам ауыстыратын ұстағыш науа муфтасы
JWGRIP - Қытайдағы кәсіби роботты жылдам өзгертуге арналған науа муфтасының өндірушісі және жеткізушісі. Бұл икемді ұшқышсыз автоматтандырылған өндіріс желілері үшін арнайы әзірленген кеңейтілген біріктірілген роботтың соңғы эффекторының коммутациялық компоненті. Ол жоғары берік легірленген болаттан жасалған құрылымдық конфигурацияны және дәл тегістеу процесін бір блокқа біріктіреді, ұстағыштарды, науаларды және басқа соңғы құралдарды ауыстыру кезінде қолмен араласусыз толық автоматты робот құралын ауыстыруды жүзеге асырады.
JWGRIP - Қытайдағы кәсіби Роботты жылдам өзгерту тұтқалары сериясы өндіруші және жеткізуші. Біз сізді біздің зауыттан бәсекеге қабілетті бағамен жоғары сапалы өнімді көтерме сатуға құшақ жая қарсы аламыз.
Жаңалықтар бойынша ұсыныстар