Қазақша
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Жоғары дәлдікпен жұмыс істеуге арналған сенімді UPC нөлдік позициялау сериясының өндірушісі
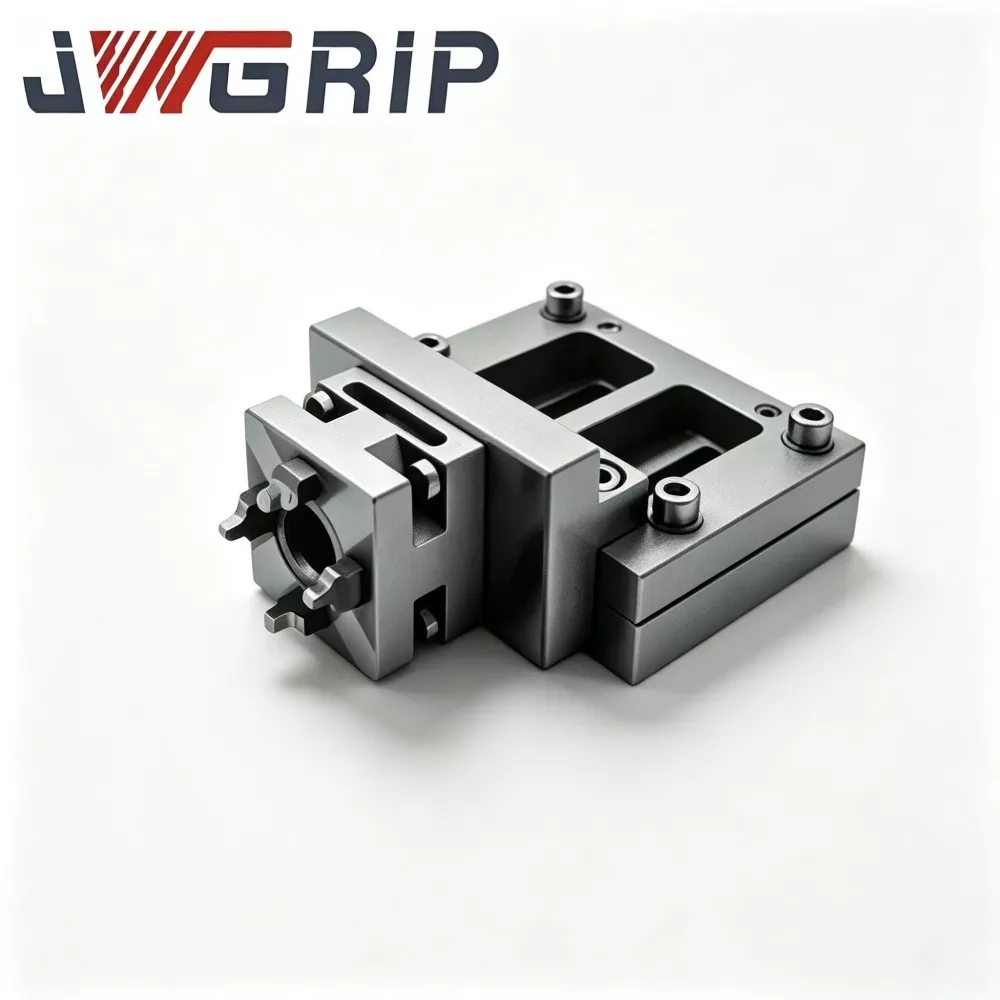
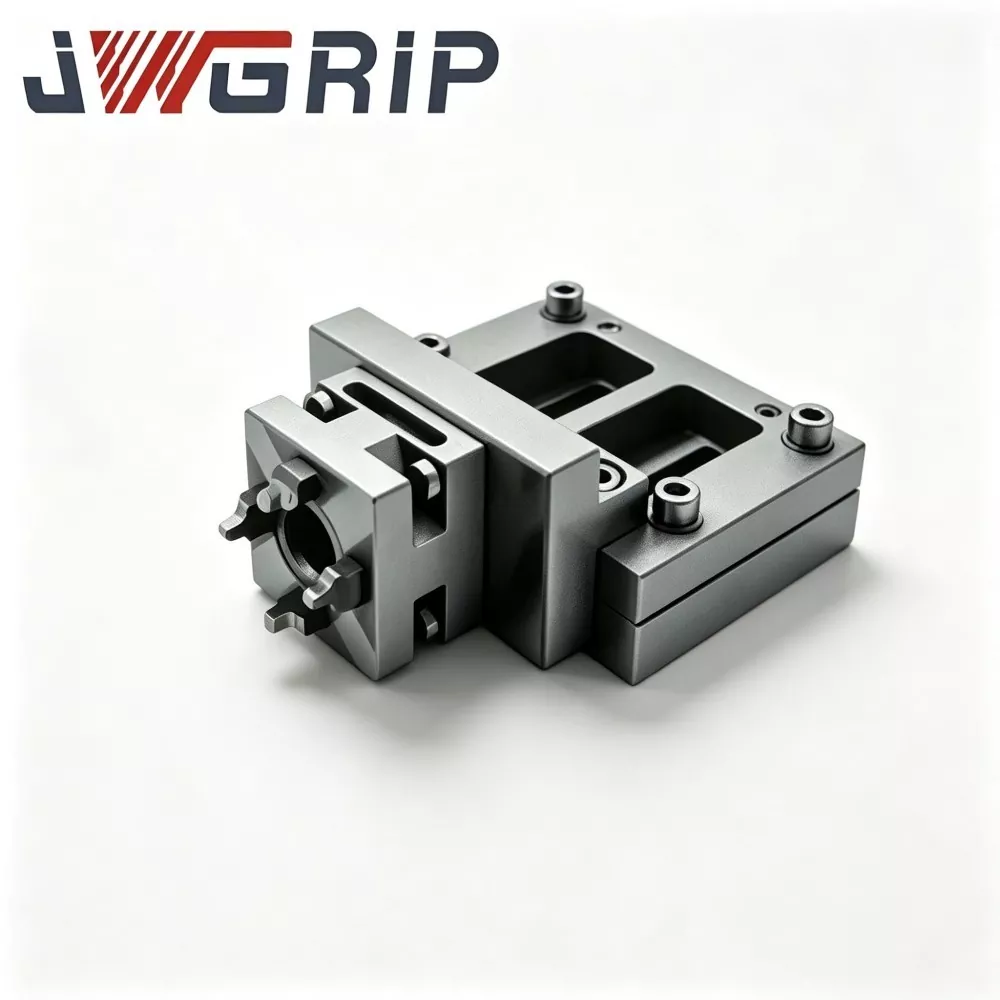
UPC нөлдік нүктені орналастыру сериясының өнеркәсіптік OEM және ODM жеткізушісі ретінде,JWGRIPқұрылымдық итерацияны, механикалық валидацияны және роботпен сәйкестендірілген паллеттерді, магниттік орналастыру негіздерін және механикалық қосқыштарды жаппай өндіруді орындайды. Бұл роботпен үйлесімді орналасқан жерді анықтау аппараттық жиынтығы бар CNC машинасының базасын күрделі жөндеусіз роботтық материалдарды өңдеу мүмкіндіктерін кеңейтуді көздейтін өндірушілер үшін арнайы жасалған. Осы аппараттық портфолиомен қатар, жұптастыру кезінде үйлесімді құралдар нәтижелеріне қол жеткізуге боладыНөлдік нүкте паллет сериясыжәне бүкіл цех бойынша гибридті қолмен-автоматты орналастыру жұмыс үрдістерін қалыптастыратын «Нөлдік нүктелі қысқыш» сериясы. Барлық түйінді біріктіру өлшемдері біртұтас интерфейс стандарттарын қатаң түрде сәйкестендіру үшін сериялар арасындағы өзара әрекеттесуді қамтамасыз етеді.
Қолданбаның тар жолы
Көптеген кәдімгі нөлдік нүктелі аппараттық жинақтар тек қолмен тиеу және түсіру операциялары үшін әзірленген. Зауыттар ұшқышсыз өндіріс үшін робот қаруларын қосқанда, олар тез арада практикалық кедергілерге тап болады. Стандартты паллеттерде арнайы механикалық ұстап алу мүмкіндіктері жоқ, қарапайым патрондар роботпен жеткізілетін паллеттерді тұрақты түрде қабылдай алмайды және операторлар ескі жабдықты робот станцияларына сәйкестендіру үшін қосымша өзгерту жұмыстарына тап болады.
Бір станок станциясында қолмен басқару мен роботты өңдеу арасында икемді ауысқыңыз келсе ше? Көптеген ерте автоматтандыру шешімдері шеберханаларды бір режимді тұрақты таңдауға мәжбүр етеді. Не толық автоматты түрде іске қосыласыз және жылдам қолмен араласуды жоғалтасыз немесе қолмен жүктеуді ұстанып, жарықты өшіретін өндірістік әлеуеттен бас тартасыз.
Қолданыстағы машиналарға роботтарды қайта жабдықтау кезінде қымбат тұратын толық көлемде жабдықты ауыстырудан қалай аулақ бола аласыз? Барлық палеттер мен патрондарды толығымен ауыстыру күрделі капитал қалдықтарын тудырады. Көптеген өндіріс менеджерлері ағымдағы нөлдік инфрақұрылыммен бірге өмір сүре алатын модульдік қосымша жабдықты іздейді. Дәл осы жерде бұл серия нақты практикалық мән береді
Модульдік құрал құрамдас бөліктері
Қуат патроны бар UPC нөлдік паллет: Бұл біріктірілген паллет құрылғысы кірістірілген қуатты қысқыш компоненттерді енгізеді. Роботты тікелей ұстауға және орналастыруға арналған, ол қосымша аралық адаптерлерді жояды. Оны механикалық тұтқалармен тікелей тапсыруға және адамның қолы тимей-ақ орнында бекітуге болады, бақылаусыз жағдайларда партияны үздіксіз өңдеу үшін өте қолайлы.
UPC магниттік нөлдік нүкте паллеті: ол таза механикалық құлыптау схемаларынан өзгеше магнитті анықтау логикасын қабылдайды. Магнитті алдын ала орналастыру формальды механикалық құлыптау күшіне енгенге дейін паллет орнында ұстайды. Бұл алдын ала орналастыру функциясы жоғары жылдамдықты робот қозғалысы және жылдам тасымалдау әрекеттері кезінде паллеттің сырғып кетуін немесе ығысуын тиімді болдырмайды. Ол жұқа қабырғалы дайындамалар мен жеңіл арматура жинақтары үшін өте жақсы жұмыс істейді.
Роботты жылдам өзгерту құралын ауыстырғышқа арналған UPC топсасының қосқышы: робот фланецтеріне орнатылған механикалық орындаушы ұшы ретінде қызмет ететін бұл байланыстырғыш тұтқа мақсатты паллеттерді ұстау, көтеру және тасымалдау әрекеттерін орындайды. Оның құрылымдық өлшемдері UPC сериялы паллеттердің сыртқы профиліне дәл сәйкестендіріліп, жоғары жылдамдықтағы роботтық циклдар кезінде қателесу және құлау қаупін болдырмайды.
Нөлдік нүктені бұру жүйесіне арналған UPC орталықтандыру сегменттері: Бұл орталықтандыру сегменттері ауыстырылатын позициялаудың көмекші компоненттері ретінде әрекет етеді. Олар паллет пен машина жағындағы патрондар интерфейсі кезінде деректердің төзімділігін дәл баптайды, бұл ұзақ мерзімді шеберхана жұмысы кезінде пайда болатын құрастырудағы кішігірім ауытқуларды өтейді. Олар бүкіл орналастыру жиынтығының пайдалану мерзімін ұзартады.
Гибридті жүктеу режимін ауыстыруға арналған дайындықтар мен ережелер
Аралас режимді ауыстыру үшін қандай дайындық жұмыстарын аяқтау керек?
Роботпен қызмет көрсететін UPC паллеттері үшін де, Zero Point Pallet Series-тен алынған қолмен басқарылатын паллеттер үшін де бірыңғай деректер стандарттарын сақтаңыз. Бірдей тартқыш спецификациялар бір машина жағындағы патрондағы физикалық өзара алмасуға кепілдік береді.
Режимді ауыстыру кезінде қандай жұмыс ережелеріне назар аудару керек?
Роботтандырылған өндірістен қолмен реттеуге ауысқан кезде операторларға машина жағындағы патронды бөлшектеу немесе өзгерту қажет емес. Олар тек UPC сериялы роботқа бағытталған паллеттерді қарапайым қолмен жүктелетін паллеттермен ауыстырады. Қайта тексеру немесе деректерді қалпына келтіру жұмыстары қажет емес.
Аралас режимдегі жұмыс процестерінде қандай жасырын тәуекелдерге назар аудару керек?
Робот ұстаудың салмақ шектеулеріне назар аударыңыз. Дайындамалар мен арматураның жалпы салмағы роботты жылдам өзгерту құралына арналған UPC ілгек қосқышының номиналды жүктемесінен аспауы керек. Шамадан тыс жүктеу позицияның дрейфін және механикалық деформацияны тудырады.
Өнімділікті бағалау
Роботты қайталауды тасымалдау дәлдігі: бұл құлыптаудан кейінгі статикалық орналасу дәлдігі ғана емес. Сондай-ақ, роботты ұстау, көтеру, жылжыту және орналастыру процесінде пайда болатын позицияның ауытқуын тексеру керек. Тасымалдау кезіндегі шамалы ауытқу бірнеше өңдеу циклдарынан кейін айқын өлшемдік қателерге дейін кеңейеді.
Магниттік көмекші құрылымдардың қоршаған ортаға бейімділігі: Темір негізіндегі кесу жоңқаларымен толтырылған шеберханалар үшін магниттік типтегі паллет үлгілері темір сынықтарының магниттік беттерге жабысып қалуын және орналасу тегістігін бұзуын болдырмайтын тиімді чиптерді қайтаратын конструкцияларды қажет етеді.
Механикалық құрылымның соққыға қарсы өнімділігі: робот қолымен орналастыру әрекеттері белгілі бір контактіге әсер етеді. Аппараттық құралдың құрылымдық беріктігі тұрақты қайталанатын соққыларды орналастыратын тірек беттерінің тұрақты деформациясынсыз сіңіруі керек.
Материалдық және шеберлік ерекшеліктері
Негізгі құрылымдық органдар жоғары беріктігі бар сөндірілген легирленген болатты қабылдайды. Кілттердің орналасуын анықтайтын жанасу беттері көп сатылы дәлдіктегі тегістеу процестерінен өтеді. Магниттік типтегі паллет жинақтары мыңдаған жұмыс циклдарынан кейін магниттік алдын ала орналасу сыйымдылығының тұрақты болуын қамтамасыз ету үшін қайталанатын магниттік күштің әлсіреуінің қартаю сынағынан өтеді.
Барлық UPC нөлдік нүктені орналастыру сериясының құрамдастары нөл нүктелі қысқыш патрон сериясымен интерфейс үйлесімділігін сақтайды. Роботпен жұмыс істейтін паллеттерді енгізу кезінде зауыттар машина жағындағы бар патрондарды тастауға міндетті емес. Қолданыстағы аппараттық құралдар жаңа автоматтандырылған өндіріс схемасында жұмысын жалғастыра алады.
Стандартты емес модификациялау қолдауы нарықтағы әртүрлі негізгі робот-бренд фланец стандарттарына бейімделе отырып, ойықтың өлшемдерін, магниттік күш қарқындылығын реттеуді және байланыстырушы қолды орнату фланец өлшемдерін қамтиды.
Күнделікті техникалық қызмет көрсету
Роботқа бағытталған локализациялық жабдық қарапайым орнату арқылы ғана толық өнімділікті қамтамасыз етпейді. Күнделікті басқару робот-қозғалыс параметрлерін баптауды, магнитті беттердегі чиптерді жүйелі түрде тазалауды және буын-қол буынының саңылауды мерзімді тексеруді біріктіруі керек. Тіпті жоғары дәрежелі модульдік аппаратура күнделікті техникалық қызмет көрсету қадамдарын өткізіп жіберсе, жасырын тәуекелдерді тудырады. Көптеген автоматтандыру жобаларының орындалмауының жағдайлары аппараттық құралдың ақауларынан емес, күнделікті бақылаудың елеусіздігінен туындайды.





- View as
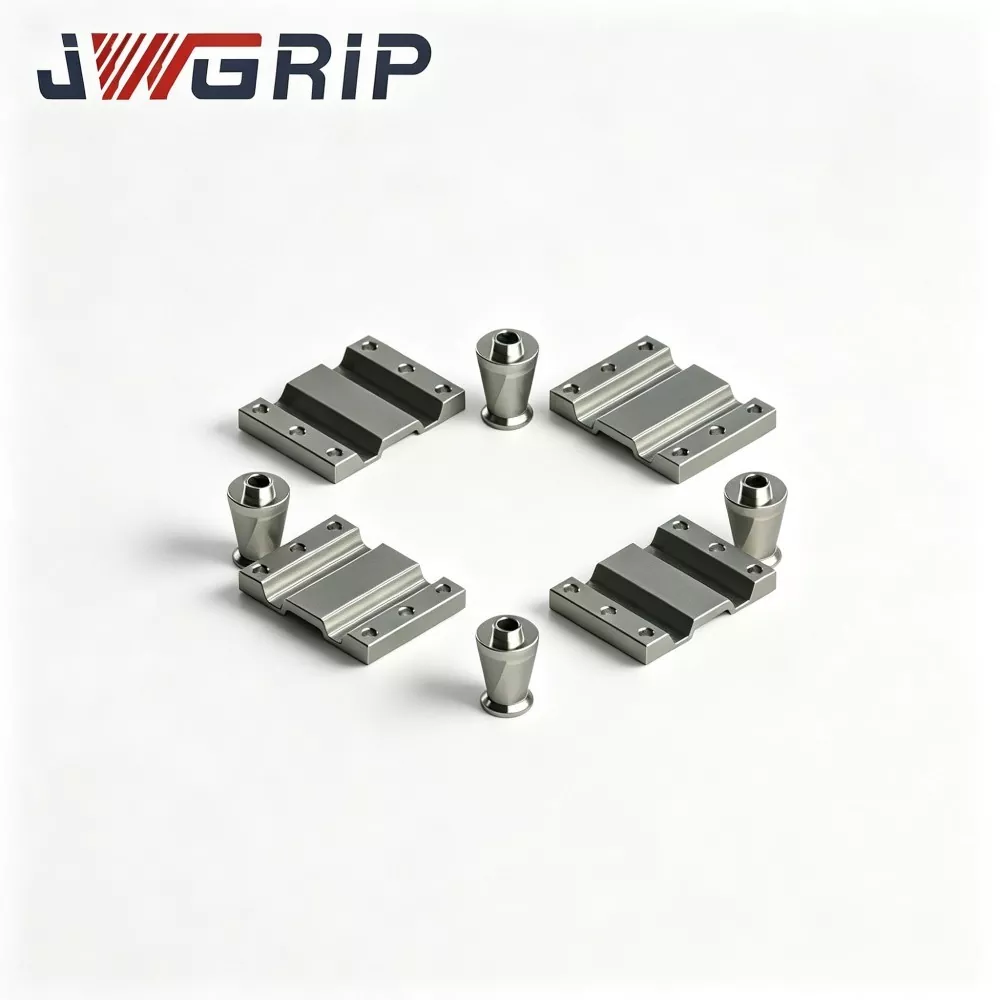
Нөлдік нүктелі қысу жүйесіне арналған UPC орталықтандыру сегменттері
JWGRIP - Қытайдағы нөлдік нүктелі қысу жүйесі үшін теңшелген UPC орталықтандыру сегменттерінің кәсіби өндірушісі және жеткізушісі, стандартты сипаттамалары толығымен қоймада. UPC нөлдік нүктелі патрон жүйелері үшін кәсіби түрде әзірленген негізгі қосалқы керек-жарақтар ретінде бұл орталықтандыру сегменттері нөлдік нүктелі қысқыш қондырғылар үшін негізгі сәйкестік және техникалық қызмет көрсету компоненттері ретінде қызмет етеді. Қаттылығы жоғары легірленген болаттан жасалған материалдарды және стандартталған дәл өңдеу технологиясын қолдана отырып, оларды қосымша қосалқы аксессуарларсыз барлық UPC стандартты нөлдік нүктелі патрондарға тікелей бейімдеуге болады, әртүрлі арматура сәйкестігі мен жабдықты жаңарту талаптарын қанағаттандыру үшін стандартталған құрастыруды және теңшелген модификацияны қолдайды.
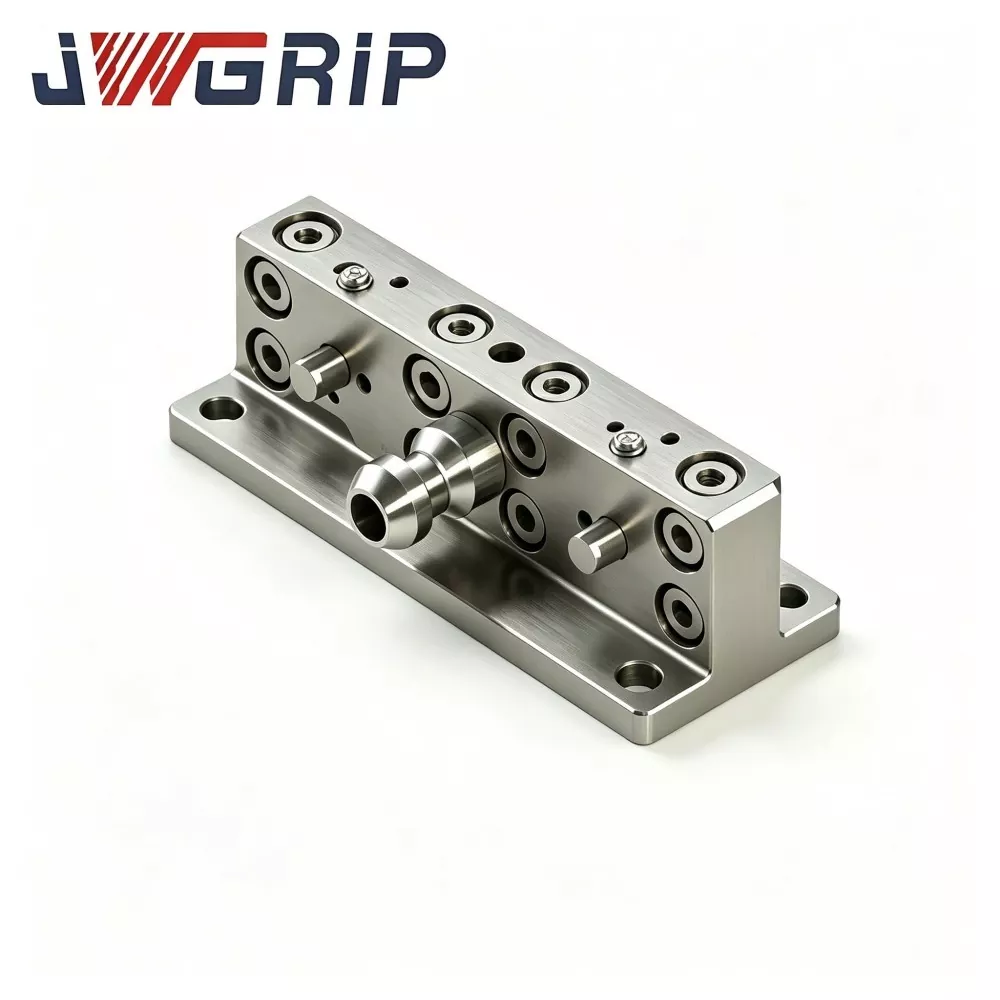
Роботты жылдам өзгерту құралына арналған UPC топсасының қосқышы
JWGRIP - Қытайдағы роботты жылдам өзгерту құралына арналған UPC топсасының қосқышының кәсіби OEM экспорттаушысы. Бұл роботты автоматты арматураны ауыстыру және ұшқышсыз CNC икемді өндіріс ұяшықтары үшін арнайы әзірленген негізгі құрылымдық байланыстырушы компонент. Роботтың соңы эффекторы мен UPC нөлдік паллет жинақтары арасындағы негізгі күш беру ортасы ретінде қызмет ете отырып, бұл оңтайландырылған топса байланысы тұтқасы нөлдік нүктелі паллеттерді тек робот осінің қозғалысы арқылы механикалық құлыптауды және құлпын ашуды жүзеге асырады, бұл қосымша пневматикалық және гидравликалық қосалқы жетек құрылғыларының қажеттілігін болдырмайды.
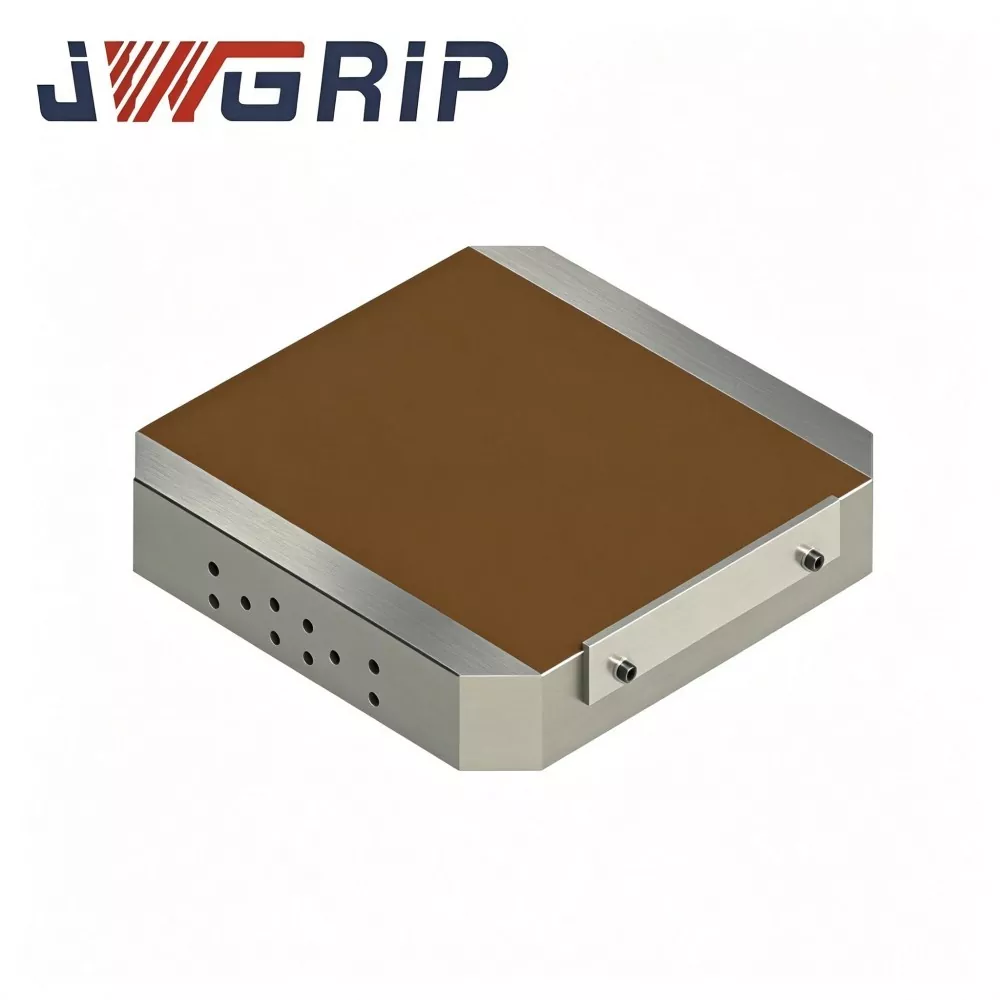
UPC магниттік нөлдік паллет
JWGRIP - Қытайдағы кәсіби экспорттаушы және зауыттық тікелей көтерме сатушы, UPC магниттік нөлдік паллетпен қамтамасыз етеді және CNC фрезерлік, тегістеу және EDM шеберханалары үшін арнайы жоғары тиімді қысқыш шешімдерді ұсынады. Бұл кіріктірілген паллет қондырғысы стандартты UPC нөлдік нүктелік жылдам өзгеретін орналасу конструкциясын жоғары өнімді тұрақты магниттік патронмен біріктіреді, дәстүрлі механикалық қысқыш жақтардың физикалық шектеулерін бұзады.
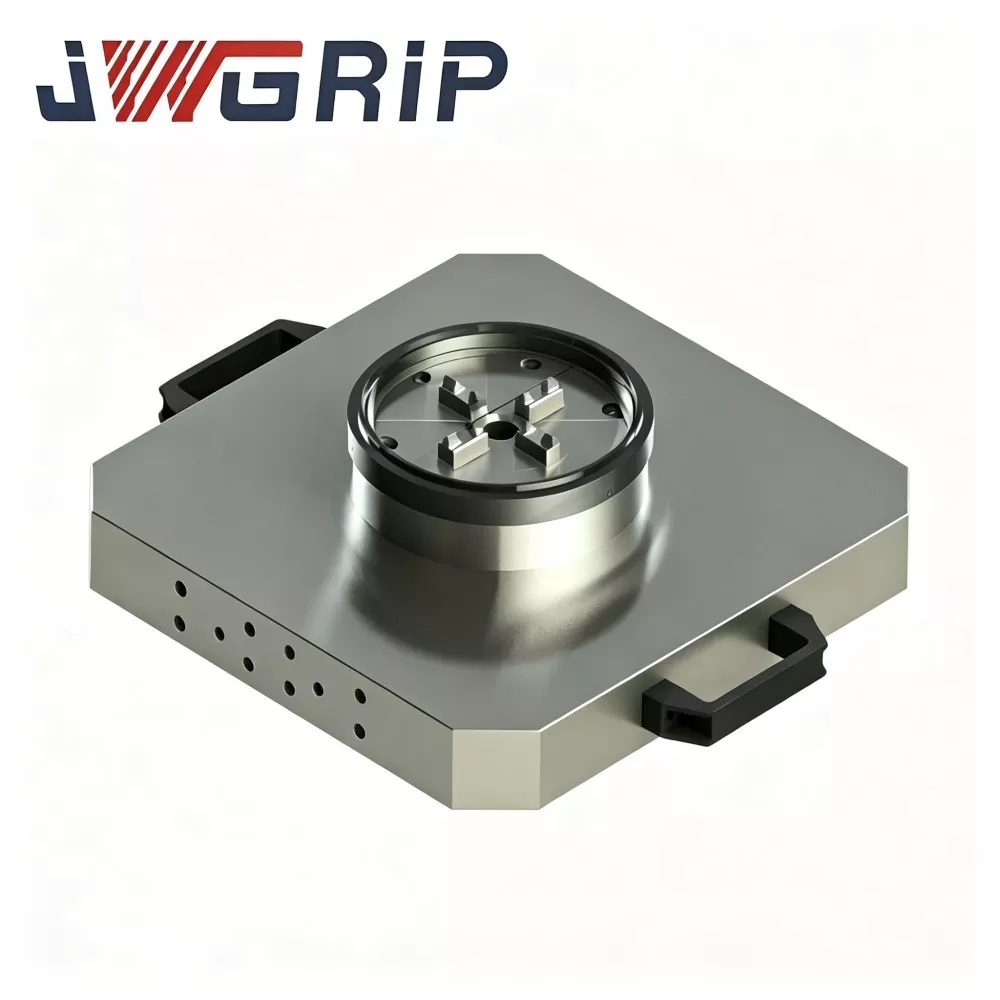
Қуат патроны бар UPC нөлдік паллет
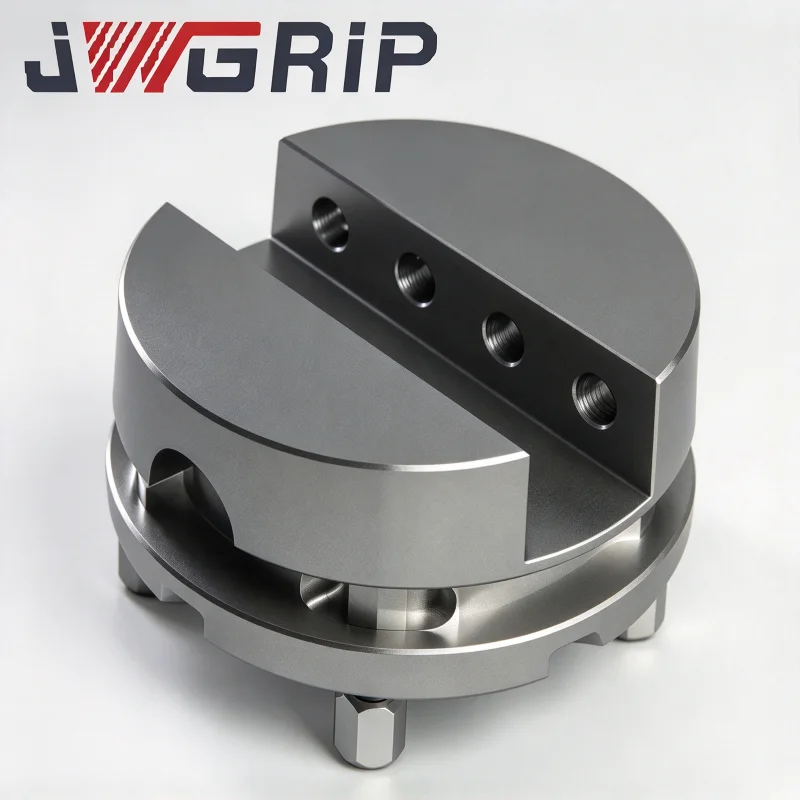
JWGRIP - Қытайдағы Power Chuck бар кәсіби UPC Zero Point паллет өндірушісі және жеткізушісі. Бұл заманауи токарлық-фрезерлік композиттік станоктар мен тік өңдеу орталықтары үшін арнайы жасалған жоғары дәлдіктегі біріктірілген қысқыш қондырғы. Бұл өнім UPC стандартындағы нөлдік нүктелі құлыптау механизмі мен қуат патронын монолитті паллет құрылымына инновациялық түрде біріктіреді, бұл нөлдік нүктелі негізді және тәуелсіз патрон керек-жарақтарын бөлек сатып алу және орнында жинау қажеттілігін болдырмайды.
JWGRIP - Қытайдағы кәсіби UPC нөлдік нүктені орналастыру сериясы өндіруші және жеткізуші. Біз сізді біздің зауыттан бәсекеге қабілетті бағамен жоғары сапалы өнімді көтерме сатуға құшақ жая қарсы аламыз.
Жаңалықтар бойынша ұсыныстар